Soudage automatique et robotisé TIG | TOPTIG: principe, automatisation et applications
Le procédé TIG haute vitesse avec transfert métallique contrôlé
Introduction
Le procédé TIG (GTAW) est historiquement limité en productivité en raison :
- d’un apport de métal lent
- d’un transfert peu dynamique
- d’une dépendance forte à l’opérateur
Le procédé TOPTIG, développé à l’origine par Air Liquide Welding puis repris dans la gamme Lincoln Electric, est une variante robotisée du GTAW/TIG avec fil d’apport intégré à la torche. Son objectif est d’augmenter la vitesse de soudage et la régularité du dépôt tout en conservant l’arc non fusible propre au TIG.
TOPTIG n’est donc pas un procédé hybride TIG/MIG : le fil reste un métal d’apport indépendant, sans être électrode porteuse du courant comme en MIG/MAG. L’innovation principale réside dans la géométrie de la torche et dans la manière d’introduire le fil au voisinage immédiat de l’arc.
Origine française et développement industriel du TOPTIG
2003–2006 : l’invention de la torche à guide-fil intégré
Le TOPTIG trouve son origine dans les travaux français de La Soudure Autogène Française (SAF), au sein de l’environnement industriel d’Air Liquide. Les inventeurs Jean-Marie Fortain et André Borne sont cités dans le brevet relatif à une torche TIG robotisée munie d’un ensemble buse / guide-fil. La demande française FR0303237 revendique une priorité au 17 mars 2003 ; la demande européenne EP1459831 a été déposée le 15 mars 2004, publiée en 2004 puis délivrée en 2006. Ces dates établissent l’antériorité du développement, sans désigner une date unique de commercialisation. Consulter le brevet EP1459831B1 et ses dessins techniques.
L’idée technique est de déplacer l’introduction du fil d’apport à l’intérieur de la buse TIG, avec un angle de l’ordre de 10 à 30° par rapport à l’axe du tungstène, contre une amenée souvent beaucoup plus transversale avec une crosse extérieure. Le brevet vise aussi la répétabilité du positionnement fil–électrode, la compacité de l’outil et la liberté d’orientation du poignet robot.
2007–2009 : publications et applications de robotisation
Les travaux présentés par T. Opderbecke et S. Guiheux pour Air Liquide Welding décrivent la torche TOPTIG, l’amenée du fil dans la zone chaude de l’arc et les applications au soudobrasage de tôles galvanisées au fil CuSi3 et au soudage d’assemblages en acier inoxydable. Une contribution technique est recensée en 2007 et l’article TOPTIG: robotic TIG welding with integrated wire feeder paraît dans Welding International en 2009. DOI de la publication.
2017 : intégration à Lincoln Electric
Le 31 juillet 2017, Air Liquide annonce la finalisation de la cession d’Air Liquide Welding à Lincoln Electric. Le TOPTIG est donc une technologie conçue et développée initialement en France, avant son intégration aux activités de soudage du groupe américain. Cette évolution capitalistique ne doit pas masquer l’origine française de la conception de la torche. Communiqué Air Liquide du 31 juillet 2017.
1. Principe du procédé TOPTIG
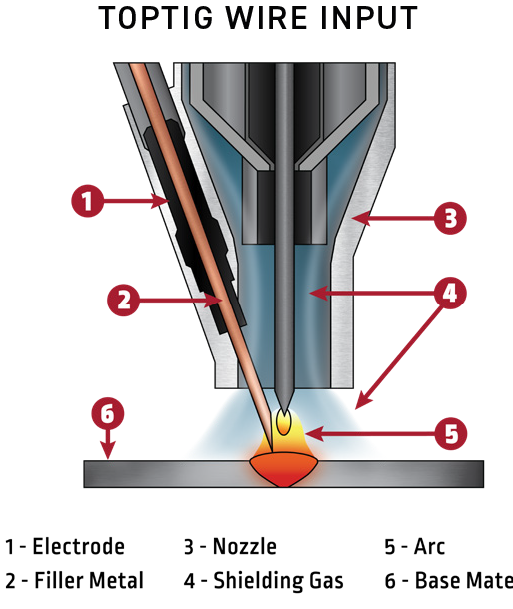
La particularité fondamentale du TOPTIG est l’intégration du guide-fil dans la buse. Le fil est amené avec un angle beaucoup plus faible par rapport à l’axe du tungstène que dans un TIG automatique conventionnel. Le brevet français et européen décrit une plage de 10 à 30° par rapport à l’axe de l’électrode, tandis que la documentation industrielle illustre un angle voisin de 20°. Cette valeur est une caractéristique géométrique de la torche, non un réglage universel du soudeur. L’extrémité du guide-fil et celle de l’électrode doivent rester correctement positionnées et ne pas entrer en contact.
Cette géométrie fait pénétrer le fil plus directement dans la zone chaude de l’arc, tout en conservant une torche compacte. En robotique, elle supprime le crochet de fil externe qui impose normalement une orientation privilégiée de la torche et peut bloquer un axe du robot.
Lecture physique
Dans un TIG automatique conventionnel, un fil introduit presque perpendiculairement à l’électrode traverse surtout la périphérie plus froide de l’arc. Dans TOPTIG, le fil est guidé vers une région plus chaude, ce qui augmente l’énergie reçue par unité de longueur de fil et facilite sa fusion avant ou au contact du bain.
Le résultat recherché n’est pas de « transformer » l’arc TIG en MIG, mais d’améliorer le couplage thermique entre l’arc et le métal d’apport. Cela permet d’augmenter la vitesse de fil et la vitesse de déplacement dans une fenêtre de réglage adaptée, tout en gardant séparés le courant d’arc et le débit de métal d’apport.
Différence avec le TIG fil chaud : la technologie TOPTIG classique fond le fil par l’énergie de l’arc TIG, grâce à son introduction dans la zone chaude de celui-ci. Elle ne nécessite pas, par principe, un circuit électrique indépendant pour préchauffer le fil par effet Joule, comme dans le TIG fil chaud (Hot Wire GTAW). Son intérêt réside principalement dans la position reproductible du fil, la liberté de trajectoire robotique et l’amélioration du transfert de l’énergie de l’arc au métal d’apport.
2. Mécanisme du transfert métallique
La documentation TOPTIG et la littérature scientifique décrivent plusieurs modes de transfert du fil, notamment le pont liquide et le transfert par gouttes. Le régime dépend de la position du fil, de sa vitesse, du courant TIG et de la vitesse de déplacement.
Le TOPTIG permet un contrôle fin du transfert du métal d’apport.
Deux régimes principaux sont observés :
Mode 1 — Transfert par pont liquide
- contact permanent fil / bain
- alimentation stable
- transfert très régulier et faible tendance aux projections lorsque le réglage est correct
Dans les conditions où le pont liquide reste continu, le transfert peut favoriser un dépôt régulier avec peu de projections. Il ne constitue cependant pas une garantie universelle de qualité : un excès de fil, un mauvais positionnement de son extrémité ou un bain insuffisamment alimenté thermiquement peuvent provoquer une instabilité et des défauts de fusion. Le choix du mode de transfert doit donc être validé par des essais sur le joint réel.
Mode 2 — Transfert par gouttes
- formation d’une goutte en bout de fil
- détachement périodique
- interaction dynamique avec le bain
Le passage entre transfert par pont liquide et transfert par gouttes dépend notamment de la position du fil, de sa vitesse, du courant TIG et de la vitesse de soudage. La documentation TOPTIG mentionne ces deux régimes comme des choix de réglage ; il ne faut pas leur attribuer automatiquement des effets métallurgiques tels qu’un meilleur dégazage ou une homogénéisation de structure sans validation expérimentale.
Analyse
Le terme « transfert métallique » ne doit pas conduire à assimiler TOPTIG au MIG/MAG. En GTAW, le fil d’apport n’est pas parcouru par le courant de soudage principal : son transfert résulte de sa fusion dans l’arc et de son interaction avec le bain. La stabilité dépend donc fortement de la géométrie fil–tungstène–bain et de la synchronisation entre courant, vitesse de fil et vitesse d’avance.
3. Comportement du bain de fusion
L’introduction quasi parallèle du fil améliore surtout l’utilisation de la puissance de l’arc pour fondre le métal d’apport. Elle facilite également l’accessibilité robotique grâce à une torche plus compacte. La stabilité thermique et la forme du bain restent dépendantes du courant, de la longueur d’arc, de la vitesse de fil, de la vitesse d’avance, du gaz et de la géométrie du joint.
Lecture métallurgique
En pratique, l’intégration du fil dans la torche améliore surtout la répétabilité géométrique du point d’introduction du métal d’apport, ce qui est déterminant en robotique. Elle ne supprime pas la sensibilité du bain aux jeux, désalignements ou variations de préparation : l’étude sur tubes 304L montre au contraire que la passe de racine robotisée reste très sensible aux variations géométriques du joint.
4. Gains industriels
✔ Vitesse de soudage
La vitesse peut être nettement supérieure à celle d’un TIG automatique avec fil introduit latéralement, mais elle dépend fortement de l’application. La brochure historique TOPTIG donne, par exemple, des vitesses de l’ordre de 1 à 1,7 m/min pour certaines configurations de soudobrasage de tôles galvanisées minces. Sur tubes 304L de 12,7 mm étudiés en robotique orbitale, des vitesses jusqu’à environ 0,5 m/min ont été utilisées pour la passe de racine keyhole.
✔ Productivité
- augmentation possible de la vitesse de fil et du taux de dépôt par rapport au TIG automatique à fil froid conventionnel
- réduction du temps opératoire
✔ Qualité
- très faible niveau de projections dans la fenêtre de procédé qualifiée
- finition de cordon excellente
- parachèvement généralement limité, à confirmer selon matériau, gaz, fil et exigences de surface
Point clé :
TOPTIG vise à augmenter la productivité du TIG automatisé tout en conservant ses avantages de qualité. Le gain réel doit être établi sur la pièce et le joint considérés ; il ne s’agit pas d’une équivalence générale avec les taux de dépôt du MIG/MAG.
5. Comparaison TIG / MIG / TOPTIG
| Critère | TIG automatique fil froid | MIG/MAG | TOPTIG |
|---|---|---|---|
| Électrode | Tungstène non fusible | Fil-électrode fusible | Tungstène non fusible |
| Apport de fil | Latéral, guide séparé | Axial par la torche | Intégré dans la buse, quasi parallèle au tungstène |
| Courant dans le fil d’apport | Non | Oui | Non |
| Productivité | Référence TIG | Généralement élevée | Supérieure au TIG automatique conventionnel dans les applications adaptées |
| Projections | Très faibles | Dépendent du mode de transfert | Très faibles dans la fenêtre de réglage |
| Robotisation | Guide-fil externe contraignant | Très répandue | Très favorable grâce au guide-fil intégré |
6. Paramètres clés du procédé
Les réglages TOPTIG doivent être étudiés comme un ensemble couplé. La seule augmentation de la vitesse de fil ne garantit ni la stabilité du pont liquide ni la pénétration du joint.
- Position fil–tungstène–bain : contrôler le centrage, la distance entre les extrémités, la sortie de fil et son point d’impact. C’est le réglage déterminant pour passer d’un pont liquide continu à un transfert par gouttes, sans contact du fil avec le tungstène.
- Vitesse de dévidage et diamètre du fil : ils fixent le volume de métal apporté par unité de temps. L’énergie disponible doit permettre de fondre ce débit sans refroidir excessivement le bain ni provoquer de bourrage.
- Courant TIG, polarité et longueur d’arc : ils gouvernent la puissance disponible, la géométrie du bain et la fusion du métal de base. Un arc trop long ou instable dégrade la reproductibilité de la zone chaude traversée par le fil.
- Vitesse de déplacement : à débit de fil donné, elle détermine le métal déposé par unité de longueur et influence largeur du cordon, pénétration et mouillage des rives.
- Gaz de protection, état de la buse et électrode : vérifier le débit adapté à la torche, la protection du bain, l’affûtage et l’usure du tungstène ainsi que le bon fonctionnement du refroidissement lorsque celui-ci est requis.
- Trajectoire robot et tolérances d’assemblage : valider la distance torche–pièce, la préparation du joint, le jeu, le désalignement et les changements d’orientation sur tout le parcours réel.
Méthode de mise au point : stabiliser d’abord le positionnement du fil et la protection gazeuse, puis associer courant, vitesse de fil et vitesse de déplacement sur éprouvettes représentatives. Vérifier ensuite l’aspect du cordon, les défauts de fusion et de pénétration, et, si nécessaire, les macrographies et contrôles prévus par le DMOS/WPS. Les valeurs ne doivent pas être reprises telles quelles d’une application de tôles minces à un tube épais.
7. Limites du procédé
Les limites principales sont la nécessité d’une torche spécifique, le réglage précis de la position fil–tungstène, le contrôle de la vitesse de fil et la sensibilité aux variations de géométrie du joint. La torche TOPTIG documentée par Lincoln Electric est refroidie par eau ; le manuel indique 180 A sans refroidissement de buse et 220 A avec buse refroidie, à 100 % de facteur de marche pour cette version.
Lecture industrielle :
Le procédé nécessite :
- automatisation ou mécanisation
- maîtrise avancée du réglage
8. Applications industrielles
Domaines privilégiés :
Les applications historiques concernent notamment les tôles minces en acier carbone ou inoxydable jusqu’à environ 3 mm, les alliages de titane et de nickel, ainsi que le soudobrasage de tôles galvanisées. La littérature montre également des développements en soudage orbital robotisé de tubes 304L plus épais, y compris avec passe de racine en keyhole.
Lecture
TOPTIG est particulièrement intéressant lorsque la robotisation, la répétabilité de l’apport, la qualité de surface et un très faible niveau de projections sont prioritaires. Il reste cependant nécessaire de qualifier la fenêtre de procédé sur le joint réel, notamment lorsque les jeux et désalignements peuvent varier.
TOPTIG et régime Keyhole : ne pas confondre les objectifs
Le TOPTIG standard ne recherche pas nécessairement une pénétration traversante de type Keyhole : son innovation première concerne l’amenée et la fusion du fil en TIG robotisé. Une étude consacrée au soudage orbital robotisé de tubes en acier inoxydable 304L de 12,7 mm décrit cependant l’utilisation de TOPTIG avec un régime de pénétration Keyhole lors de la passe de racine. Il s’agit d’un cas d’application et de recherche spécifique, qui ne doit pas être présenté comme une performance systématique de toutes les torches TOPTIG. Les tolérances de préparation et la stabilité de la racine restent déterminantes. Voir l’étude sur le soudage orbital de tubes 304L et notre dossier TIG Keyhole, K-TIG et InFocus.
Conclusion
Le TOPTIG est une évolution importante du TIG automatisé avec fil d’apport. Sa torche rapproche le fil de l’axe du tungstène, utilise mieux la zone chaude de l’arc pour le fondre et libère l’orientation du robot. Il peut ainsi accroître la vitesse de soudage et la vitesse de fil tout en conservant les caractéristiques fondamentales du GTAW : électrode non fusible, apport indépendant et très faible niveau de projections.
Il ne faut toutefois pas le présenter comme un MIG sans projections ni comme un procédé universellement plus productif. Son intérêt est maximal lorsque l’automatisation, la répétabilité du joint et la qualité de surface justifient la torche spécialisée et la mise au point géométrique.
Vision expert
La contribution essentielle de TOPTIG est une reconfiguration géométrique de l’apport de fil en TIG robotisé : guide-fil intégré à la buse, angle faible par rapport au tungstène, position reproductible et torche compacte. C’est cette architecture — plus que l’existence d’un nouveau mode d’arc — qui différencie TOPTIG du TIG automatique à fil froid conventionnel.
Références et positionnement dans la famille TIG
- Fortain et Borne — brevet EP1459831B1 — ensemble buse/guide-fil pour torche TIG robotisée ; priorité française du 17 mars 2003.
- Air Liquide — cession d’Air Liquide Welding à Lincoln Electric, communiqué du 31 juillet 2017.
- Lincoln Electric — TOPTIG Welding Torch — manuel de la torche, principe d’amenée du fil, refroidissement et réglage de l’électrode.
- Opderbecke & Guiheux — TOPTIG: robotic TIG welding with integrated wire feeder, Welding International, 2009.
- Gonçalves e Silva et al. — Evaluation of TOPTIG technology applied to robotic orbital welding of 304L pipes — application robotisée orbitale et sensibilité géométrique du joint.
- Soudage TIG procédé 141 — guide général.
- TIG fil chaud — Hot Wire GTAW — augmente le taux de dépôt par préchauffage résistif du fil, mécanisme différent de TOPTIG.
- Soudage TIG Keyhole : technologies K-TIG et InFocus — pénétration profonde par concentration de l’arc et régime du bain.