Soudage TIP TIG : origine, oscillation du fil, dynamique du bain et applications industrielles
GTAW à alimentation dynamique — cinématique du fil, physique du transfert, résultats d’essais et limites de la fabrication soudée.
Résumé technique
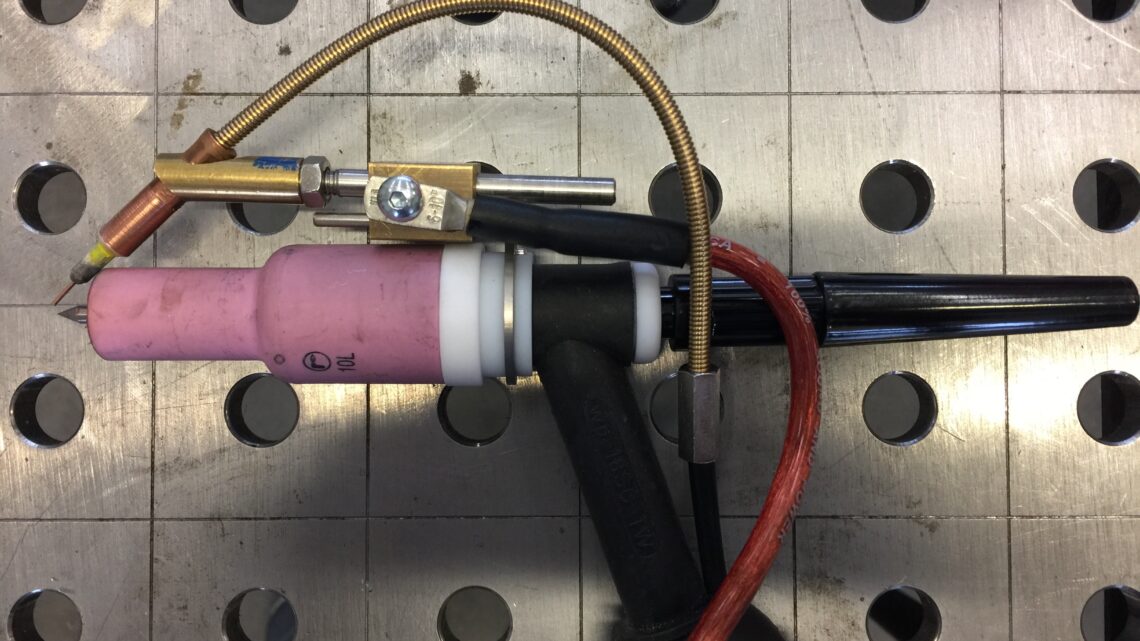
Le TIP TIG associe le soudage TIG/GTAW à une alimentation mécanique dynamique du fil d’apport. À l’avance moyenne se superpose un mouvement longitudinal alternatif. Certaines versions ajoutent un préchauffage résistif du fil au moyen d’une alimentation électrique dédiée. Ce développement vise à augmenter le débit de métal déposé tout en conservant les caractéristiques du TIG : électrode tungstène non fusible, atmosphère protectrice et commande distincte de l’arc et du fil.
L’intérêt de TIP TIG ne peut pas être jugé uniquement à partir des performances affichées par le fabricant. Trois effets doivent être analysés séparément : la cinématique instantanée du fil, son échauffement éventuel par effet Joule et les écoulements du bain de fusion. C’est leur interaction qui peut influencer le transfert métallique, le mouillage des rives, la dilution et la productivité. Il convient enfin de distinguer l’invention autrichienne des autres variantes du TIG automatisé, notamment TOPTIG, le fil chaud classique et le K-TIG.
1. Origine du TIP TIG : Siegfried Plasch, Autriche, 1999
La technologie trouve son origine dans les travaux de l’ingénieur autrichien Siegfried Plasch. Son brevet AT3863U1, déposé le 2 septembre 1999 et publié le 25 septembre 2000, décrit une méthode de commande du mouvement d’avance du fil dans un système TIG. Au dévidage continu est associée une oscillation axiale obtenue par un mécanisme de translation. Le brevet constitue une source primaire sur la conception, distincte des présentations commerciales postérieures.
La famille européenne EP1080818A2, publiée en mars 2001, reprend le principe d’un fil animé d’une avance globale et d’un mouvement alternatif avant–arrière. TIP TIG s’est ensuite développé autour de cette alimentation dynamique, notamment au sein de systèmes de soudage manuel semi-automatique, mécanisé, orbital et de rechargement. Le fabricant situe ses premiers développements commerciaux en Haute-Autriche, à la fin des années 1990.
Précision historique : le principe général du TIG à fil chaud est antérieur à TIP TIG. Ce que documente le brevet de Plasch n’est pas l’invention de tout préchauffage électrique du fil, mais celle d’un dispositif particulier de dévidage oscillant. La variante TIP TIG Hot Wire combine ensuite cette cinématique au chauffage du métal d’apport.
2. Principe de la cinématique du fil oscillant
2.1 Une avance moyenne superposée à un mouvement alternatif
Dans le TIP TIG, le fil reste alimenté globalement vers la zone de fusion. Mais sa vitesse instantanée varie sous l’effet d’un déplacement longitudinal périodique : le fil approche rapidement du bain puis ralentit, s’arrête momentanément ou recule selon la conception du système et ses réglages. La relation cinématique conceptuelle est v(t) = vmoyenne + voscillation(t). Cette écriture ne préjuge pas de la forme d’onde réelle, qui n’est pas nécessairement sinusoïdale.
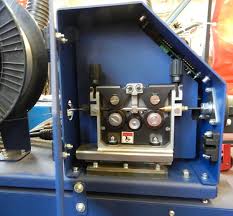
Les systèmes commerciaux de la marque utilisent notamment une alimentation par quatre galets couplée à un mécanisme d’oscillation. Il faut différencier débit moyen de fil, fréquence d’oscillation, amplitude et vitesse instantanée d’approche. Deux réglages produisant le même nombre de mètres de fil par minute peuvent donc donner des contacts et des gouttes très différents au voisinage du bain.
2.2 Position du fil et nature du transfert
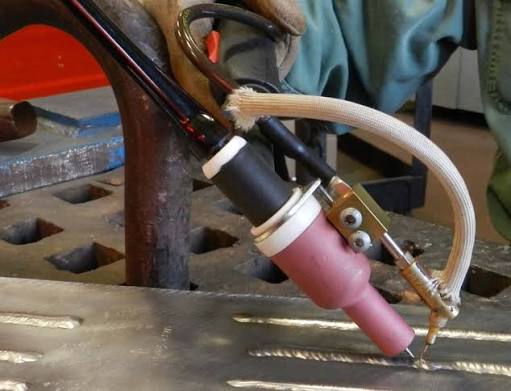
Lorsque la pointe du fil entre dans le métal liquide, l’apport peut s’effectuer par un pont liquide, par des cycles de formation et de détachement de gouttes ou par une transition entre ces régimes. L’oscillation tend, dans certaines conditions, à rendre le contact périodique et le détachement plus reproductibles ; l’arc TIG lui-même reste produit par le tungstène. Il ne s’agit ni d’un transfert MIG/MAG, ni d’une commande de court-circuit du fil-électrode au sens du GMAW.
La position du fil par rapport à l’électrode, à la colonne d’arc et au bain est donc déterminante. Un mauvais alignement, une longueur d’arc excessive ou une alimentation trop rapide peuvent provoquer une fusion irrégulière, de grosses gouttes, des défauts de fusion et la contamination du tungstène.
3. Versions Cold Wire et Hot Wire : deux fonctions à ne pas confondre
3.1 Le mouvement mécanique : la fonction historique
Le dévidage dynamique peut fonctionner sans préchauffage résistif spécialisé : c’est la variante Cold Wire. Le fil reçoit essentiellement l’énergie nécessaire à sa fusion de l’arc et du bain. L’oscillation agit surtout sur la cinématique d’approche et sur les conditions de transfert.
3.2 Le préchauffage électrique du fil : la fonction complémentaire
Dans une variante TIP TIG Hot Wire, un circuit auxiliaire porte un courant dans une portion du fil. Le chauffage résistif est gouverné par Pfil = Ifil² × R, où R dépend notamment de la longueur du circuit conducteur, de la section, de la nuance et de sa température. Le métal d’apport arrive ainsi avec une enthalpie supérieure et requiert moins d’énergie de l’arc principal pour être fondu.
Les paramètres électriques du fil ne doivent pas être confondus avec ceux de l’arc TIG : une alimentation mal adaptée peut produire un arc parasite, un échauffement instable, une fusion prématurée ou des problèmes de contact. La gamme d’équipements et les matériaux adaptés dépendent de la polarité, de la protection gazeuse et de la version commerciale. Présentation technique du fabricant TIP TIG ; documentation TIP TIG Europe.
3.3 Énergie linéique : un bilan à réaliser correctement
Pour l’arc principal, une approximation de l’énergie linéique électrique est Earc = Uarc × Iarc / v en J/mm lorsque v est exprimée en mm/s. Avec un fil chaud, la puissance électrique auxiliaire et les pertes doivent également être considérées si l’on compare les bilans thermiques. Un courant TIG identique ne signifie pas une énergie totale identique, et une augmentation de vitesse ne garantit pas une réduction universelle de la ZAT.
4. Influence sur la dynamique du bain de fusion
4.1 Transfert métallique plus périodique : les observations scientifiques
Une publication de R. H. Gonçalves e Silva et collaborateurs, du laboratoire LABSOLDA/UFSC (Soldagem & Inspeção, 2019), étudie le dévidage TIG continu versus dynamique à haute fréquence. Sur le dispositif expérimental employé, à 18 Hz, le volume moyen des gouttes est mesuré à 0,63 mm³ avec dévidage dynamique, contre 2,14 mm³ en dévidage continu. Des observations par caméra rapide mettent également en évidence une plus grande régularité de détachement et une réduction du risque de contact de grosses gouttes avec le tungstène. Publication scientifique et résultats détaillés.
Distinction indispensable : cette recherche étudie une technique générale d’alimentation dynamique du TIG. Elle ne constitue pas un essai de certification d’un matériel TIP TIG de marque particulière et ne permet pas d’extrapoler ces volumes de gouttes à tous les aciers, fils ou fréquences.
4.2 Mouillage et agitation du bain
Le mouvement imposé à l’extrémité du fil représente une excitation mécanique locale et peut modifier le contact liquide, les écoulements de surface et la forme du cordon. Dans une configuration à fil chaud, la réduction de la puissance nécessaire pour faire fondre le fil peut également favoriser le dépôt à vitesse accrue. Cependant le bain reste gouverné par la pression d’arc, les forces électromagnétiques, les gradients de tension superficielle — effet Marangoni —, la gravité et les cycles thermiques.
Il serait trop simplificateur de dire que l’oscillation « supprime la tension superficielle » : le mouvement peut perturber l’interface liquide et améliorer le mouillage dans certaines conditions, sans changer automatiquement la valeur intrinsèque de cette propriété physique. De même, l’agitation n’implique pas mécaniquement une réduction garantie des porosités, une meilleure résistance à la corrosion ou un relâchement systématique des contraintes résiduelles.
4.3 Quels défauts surveiller ?
- Manque de fusion : débit de fil trop élevé par rapport à la puissance disponible, mauvaise orientation de l’arc ou vitesse excessive.
- Gouttes irrégulières et contamination du tungstène : position du fil inadaptée, oscillation mal synchronisée et distance fil–électrode insuffisante.
- Porosités : humidité, contamination, défaut de protection gazeuse ou paramètres thermiques non maîtrisés ; aucun mouvement mécanique ne remplace la préparation.
- Défauts de racine : jeu ou géométrie incompatible, difficulté d’accès et réglages insuffisamment qualifiés.
5. Validation indépendante : essais TIP TIG du programme américain NSRP
Un rapport de Newport News Shipbuilding, réalisé pour le National Shipbuilding Research Program (NSRP) en 2013, a comparé le TIP TIG semi-automatique au TIG manuel sur plusieurs assemblages destinés à la construction navale. Il présente de vrais résultats d’essais, mais aussi des limitations opérationnelles. Rapport technique TIP TIG vs TIG — NSRP, 2013 (PDF).
5.1 Assemblage bout à bout : temps d’arc et métal déposé
Pour des joints comparatifs de 12,7 mm d’épaisseur en acier carbone soudés en position verticale, le rapport décrit près de 5 h de temps d’arc et 29 cordons en TIG manuel, contre moins d’une heure et 11 cordons en TIP TIG. Les taux de dépôt évalués sont de l’ordre de 0,5 lb/h pour le TIG manuel et 2,8 lb/h pour le TIP TIG, soit environ 0,23 et 1,27 kg/h. Les contrôles et essais mécaniques retenus ont donné des résultats globalement équivalents sur ces éprouvettes.
Ces observations sont très favorables, mais ne doivent pas être transformées en promesse générale de productivité multipliée par cinq : le nombre de passes, le joint, la position et les modes opératoires conditionnent le résultat. La comparaison ne permet pas non plus de conclure que TIP TIG dépasse systématiquement les taux de dépôt de tous les modes MIG/MAG.
5.2 Rechargement Alloy 625 : données de dilution
Le programme NSRP examine aussi des dépôts d’Alloy 625 sur acier carbone. La teneur mesurée en fer au voisinage des deux premiers niveaux de dépôt est indiquée à environ 9,0 % puis 2,2 %. À titre de comparaison, les résultats de qualification GMAW conservés par le chantier donnent environ 17,0 % et 6,7 % aux positions de mesure correspondantes. Le cordon TIP TIG présentait également un profil de pénétration relativement plat.
Cette comparaison est particulièrement pertinente pour le cladding anticorrosion, mais elle ne prouve pas une supériorité universelle sur toutes les variantes MIG/MAG. Le niveau de dilution dépend de la méthode de mesure, de l’épaisseur déposée, de la composition du fil et de la préparation du substrat. La qualification doit confirmer la composition finale et les caractéristiques exigées en service.
5.3 Limites techniques documentées
Le même rapport rappelle que la torche et son dispositif d’alimentation sont plus encombrants qu’en TIG manuel, avec une accessibilité réduite dans les chanfreins profonds et étroits. Des difficultés de refroidissement, de visibilité de la racine, d’isolement électrique et de pénétration ont été relevées sur certaines configurations. Les essais sur tôles très minces ont demandé des réglages spécifiques, et le système ne rivalise pas toujours avec le MIG/MAG pulsé en débit de dépôt. C’est cette lecture équilibrée qui permet de juger sa pertinence en fabrication industrielle.
6. Paramètres opératoires et démarche de qualification
| Paramètre | Influence et contrôle en production |
|---|---|
| Courant TIG, tension, longueur d’arc | Puissance d’arc, pénétration et stabilité de l’arc. |
| Vitesse moyenne de fil et diamètre | Volume de métal déposé et énergie nécessaire à sa fusion. |
| Fréquence et amplitude d’oscillation | Vitesse instantanée, période de contact et taille des gouttes. |
| Courant de fil chaud | Préchauffage résistif, risques d’arc parasite et d’instabilité du contact. |
| Position fil–tungstène–bain | Mouillage, régularité du transfert et prévention des inclusions de tungstène. |
| Vitesse de déplacement | Énergie par unité de longueur et géométrie du cordon. |
| Gaz, joint, protection de racine | Qualité métallurgique, pénétration et répétabilité. |
La mise au point doit dissocier les mécanismes : stabiliser l’arc et la protection, régler la position et le débit de fil, introduire l’oscillation, examiner le transfert, puis optimiser le chauffage résistif et la vitesse de déplacement. Des coupes macrographiques, contrôles visuels et essais adaptés au code de construction servent à définir une fenêtre de procédé suffisamment robuste.
Les valeurs annoncées dans une brochure (débit maximal, fréquences, gains de vitesse ou dilution) restent des données propres à un système et à des essais déterminés. Elles ne remplacent pas le DMOS/WPS ni sa qualification. Sous protection inerte avec apport solide, on demeure dans la famille TIG/GTAW, procédé 141 selon ISO 4063, en décrivant séparément le dévidage dynamique et le préchauffage éventuel.
7. Domaines d’application industriels
7.1 Tuyauteries, inox et construction navale
Le TIP TIG peut présenter un intérêt pour les assemblages multipasses d’aciers carbone et inoxydables lorsque les exigences de qualité TIG restent fortes mais que le temps opératoire constitue un frein. Les essais du NSRP sur tubes inoxydables ou CuNi et joints de construction navale illustrent plusieurs possibilités. Il faut toutefois évaluer la position, les ouvertures de chanfrein et l’accès à la passe de racine.
7.2 Rechargement et réparation
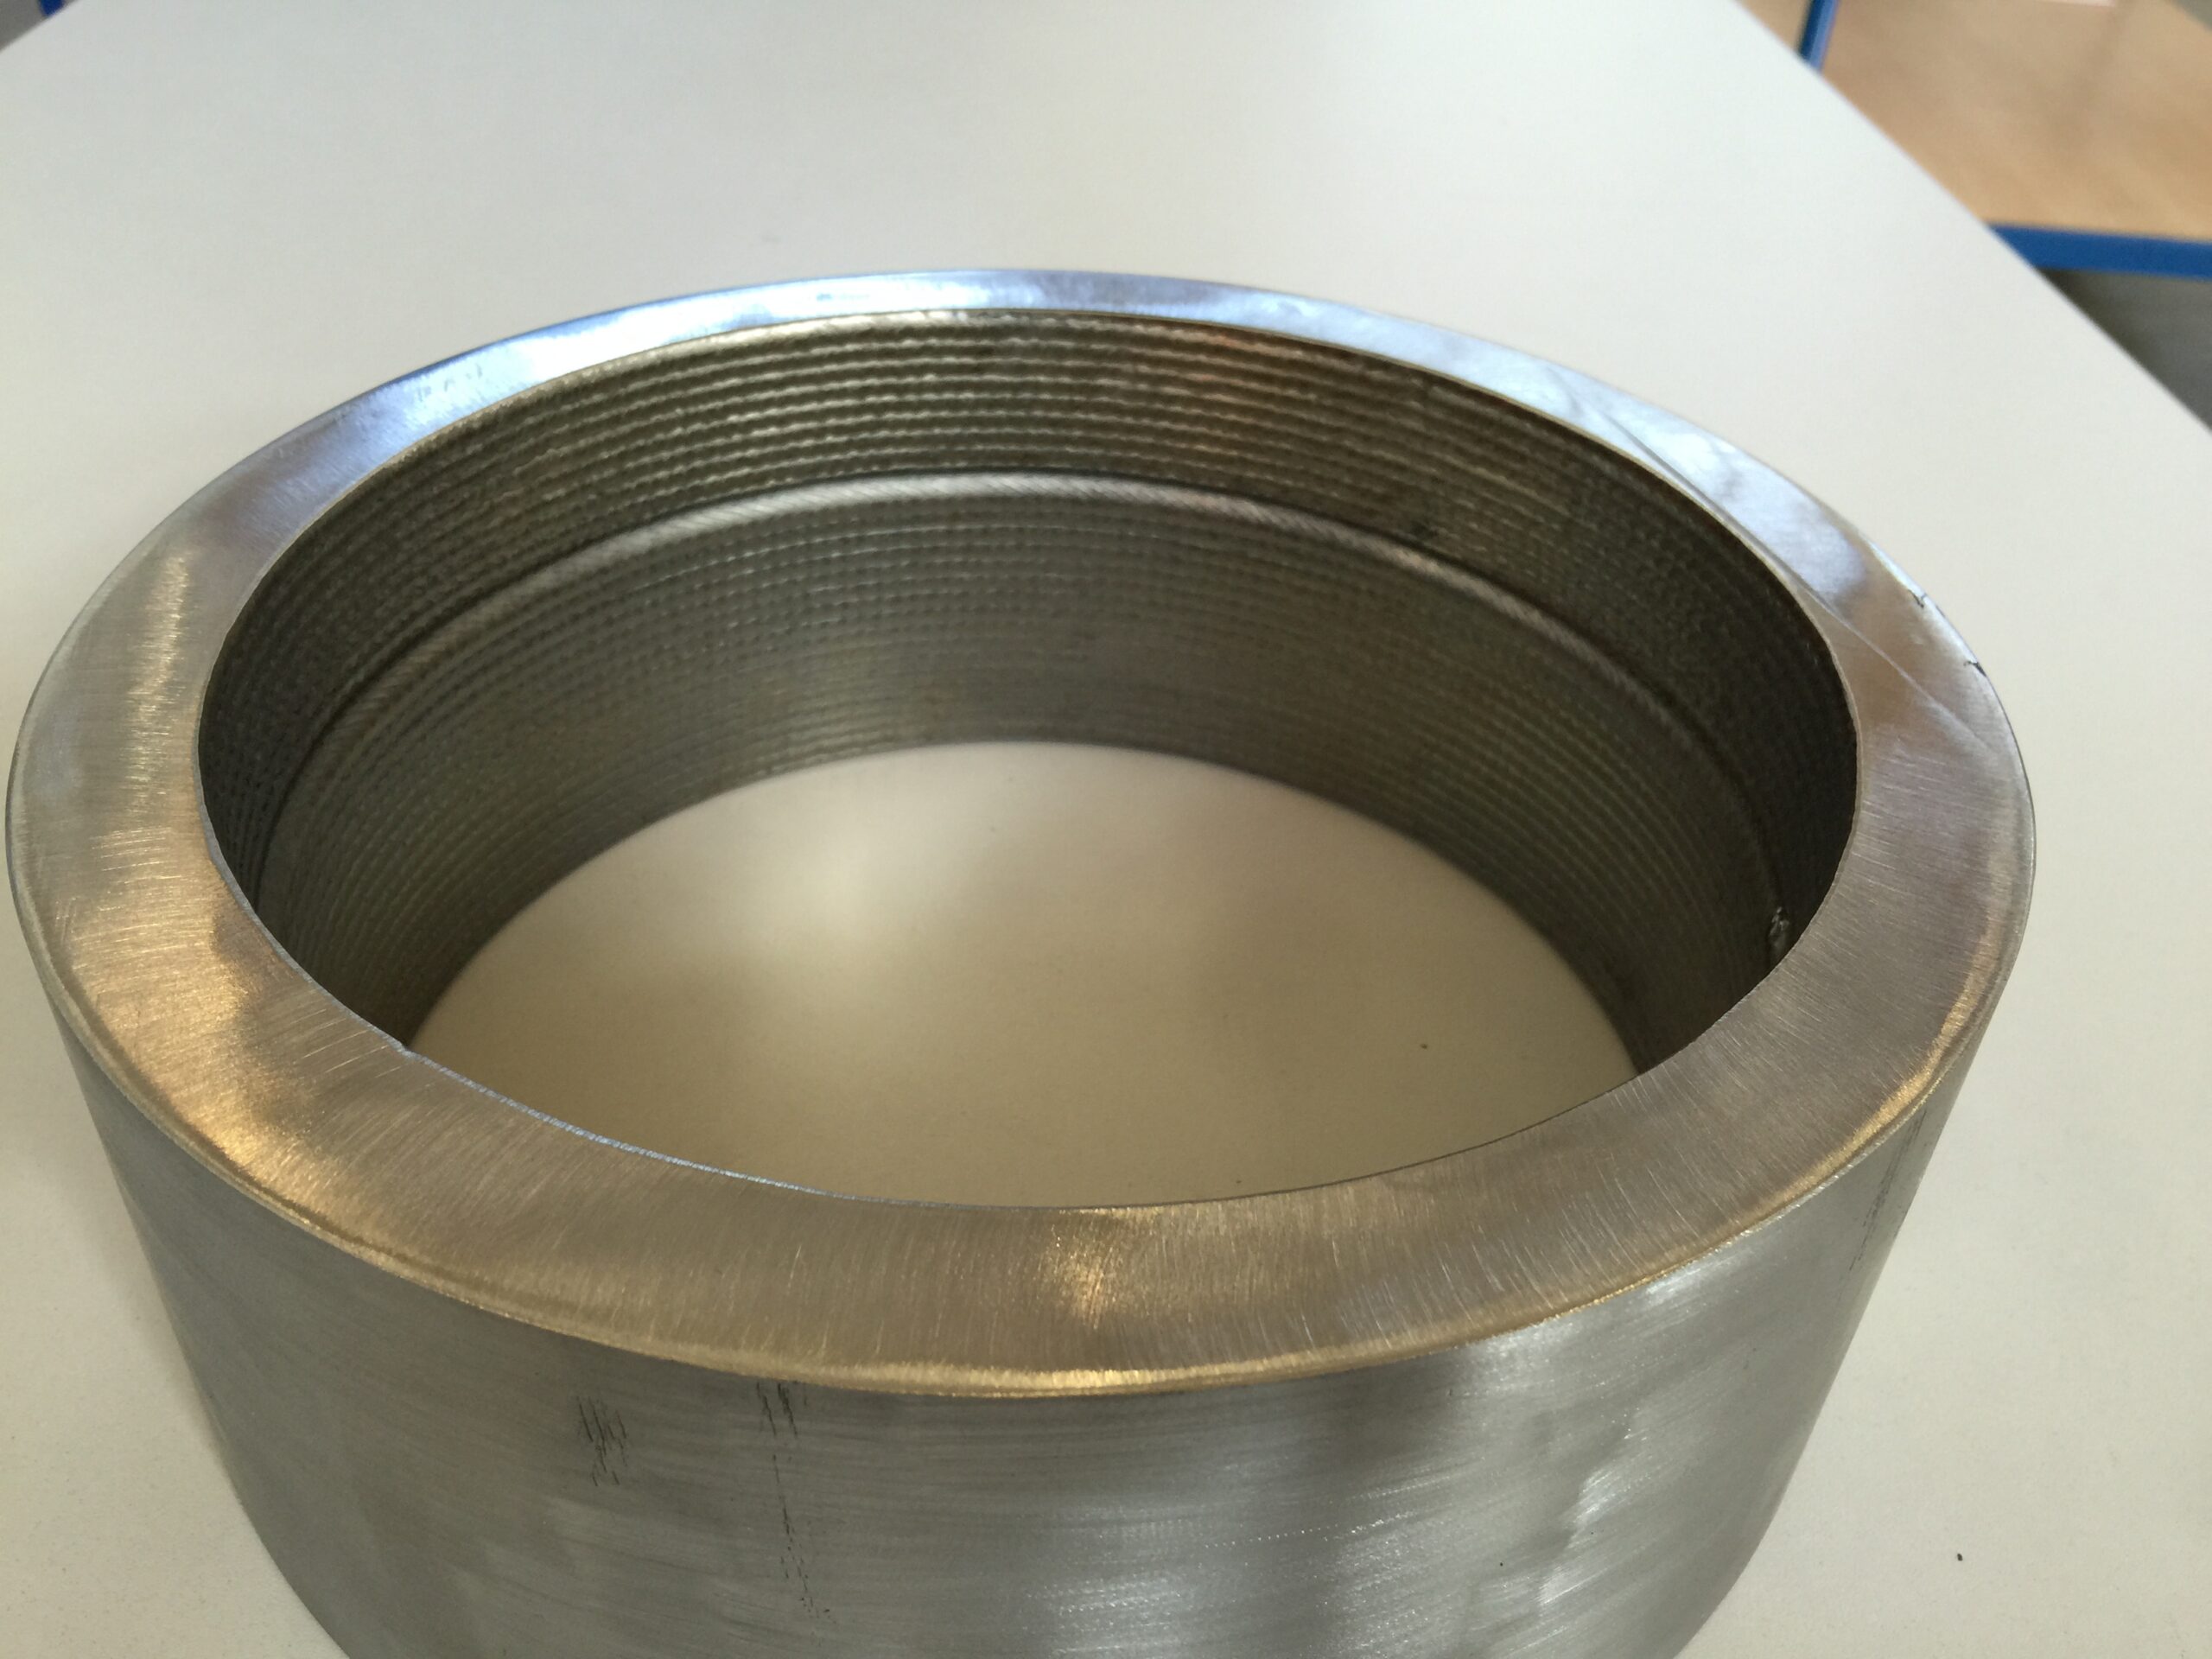

Le dépôt de nickel et d’Alloy 625 constitue un autre domaine d’intérêt, notamment lorsque la maîtrise de la dilution, la limitation des projections et la qualité de surface sont recherchées. Le bilan économique doit intégrer le nombre de couches à déposer, les contrôles et le taux réel d’utilisation de l’arc. Il ne faut pas confondre une faible dilution avec une faible énergie thermique dans toutes les configurations.
7.3 Mécanisation et soudage toutes positions
L’alimentation dynamique peut être combinée à différents dispositifs mécanisés ; le constructeur présente des solutions pour soudage manuel, orbital et rechargement. Le choix dépend toutefois du gabarit du système, du passage de la torche, du bridage, des exigences de sécurité et de la stabilité de la fenêtre opératoire en position.
8. TIP TIG, TOPTIG, TIG fil chaud et K-TIG : les différences
| Variante | Innovation physique principale | Objectif |
|---|---|---|
| TIP TIG | Oscillation longitudinale du fil, avec préchauffage résistif possible. | Transfert plus régulier et débit de dépôt accru. |
| TOPTIG (Air Liquide Welding) | Guide-fil intégré à la buse, fil présenté près de l’axe du tungstène. | Compacité et robotisation. |
| TIG fil chaud classique | Circuit électrique auxiliaire de préchauffage du fil. | Taux de dépôt accru. |
| K-TIG | Cavité traversante (Keyhole) produite par un arc TIG puissant. | Pénétration profonde en une passe. |
| InFocus (Kjellberg) | Torche à arc fortement concentré, refroidissement cathodique spécifique. | Vitesse ou pénétration suivant application. |
Ces développements ne sont pas synonymes. Le TOPTIG agit d’abord sur la géométrie d’introduction du fil ; le TIP TIG sur sa cinématique ; le TIG fil chaud sur son enthalpie ; le K-TIG et InFocus sur les conditions de l’arc et la pénétration. Ils relèvent de voies d’amélioration différentes du GTAW, même si certaines fonctionnalités peuvent être combinées selon les équipements.
Dossiers associés : Soudage TIG : principe et procédé 141 ; TIG fil chaud — Hot Wire GTAW ; TOPTIG : automatisation et applications ; TIG Keyhole : technologies K-TIG et InFocus.
9. Synthèse technique
Le TIP TIG est avant tout l’industrialisation d’une méthode de dévidage dynamique du fil d’apport proposée par Siegfried Plasch en 1999. L’oscillation modifie la façon dont le fil aborde le bain ; le préchauffage électrique, lorsqu’il est présent, réduit la part de chaleur que l’arc doit consacrer à la fusion du fil. Les essais indépendants confirment des gains importants dans des conditions choisies, mais révèlent aussi les limites d’accessibilité, de réglage et de refroidissement.
Pour un ingénieur soudeur, l’enjeu n’est pas de retenir un slogan de vitesse : il consiste à qualifier le couple arc–fil–bain, mesurer le résultat sur le joint réel et démontrer la reproductibilité du procédé au regard des exigences de qualité, de métallurgie et de productivité.
Références techniques et bibliographiques
Crédit de l’image de couverture : JP1308 / Wikimedia Commons, licence CC BY-SA 4.0 ; version adaptée et redimensionnée pour le site.

- S. Plasch — AT3863U1, brevet autrichien déposé le 2 septembre 1999, alimentation oscillante du fil TIG.
- S. Plasch — EP1080818A2, publication européenne du 7 mars 2001.
- Newport News Shipbuilding / NSRP, 2013, Evaluation of the Tip Tig Welding System… Compared to Manual GTAW (rapport d’essais de 28 pages).
- R. H. Gonçalves e Silva et al., 2019, Contributions of the High Frequency Dynamic Wire Feeding in the GTAW Process for Increased Robustness, Soldagem & Inspeção 24:e2430. Recherche générale sur le dévidage dynamique.
- TIP TIG — Technologie du fabricant, dévidage dynamique et système Hot Wire ; données de constructeur.
- TIP TIG Europe — AllinOne Feeder, gamme Cold Wire/Hot Wire et paramètres des équipements.