SuperMIG® : principe et applications du procédé hybride Plasma-GMAW
Le procédé SuperMIG®, développé par WeldObot Technologies, associe dans une même torche un arc plasma transféré et un arc GMAW agissant sur un bain commun. L’objectif est de combiner la pénétration du plasma keyhole avec le taux de dépôt du fil fusible afin de réduire le volume de joint, le nombre de passes et le temps global de fabrication.
1. Origines du Plasma-MIG et positionnement de SuperMIG®
Le principe Plasma-MIG est antérieur à SuperMIG®. Des travaux Philips d’Essers et Jelmorini remontent au début des années 1970, avec des brevets décrivant déjà la combinaison d’un arc plasma constricté et d’un arc MIG. SuperMIG® doit donc être compris comme une architecture industrielle moderne de cette famille : torche intégrée, commande coordonnée des deux arcs, contrôle magnétique de leur position relative et intégration robotique.
Pour l’histoire et les architectures Plasma-MIG, notamment sur aluminium, voir aussi Soudage hybride Plasma-GMAW des alliages d’aluminium.
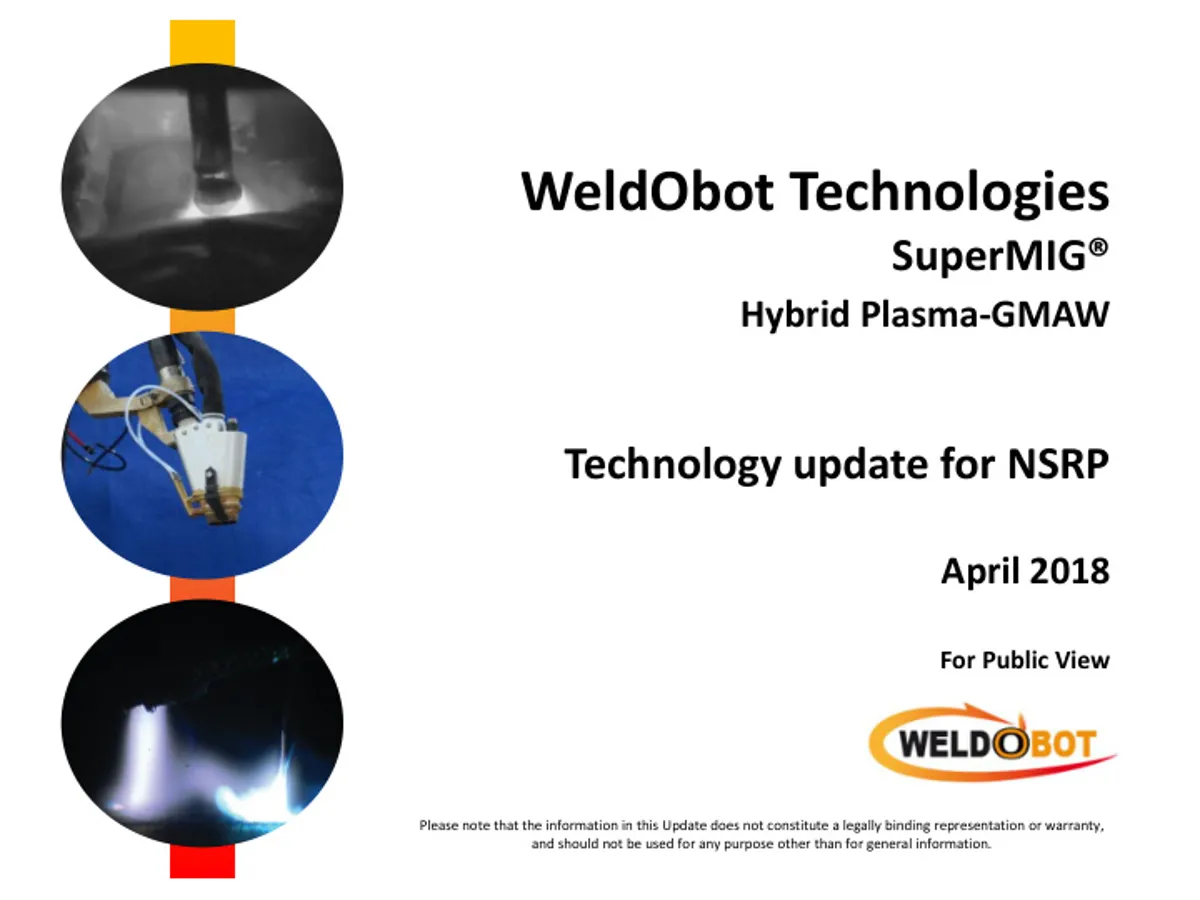
Figure 1 — Torche hybride SuperMIG® issue du document original.
Encadré — Idée directrice du procédé
L’intérêt du Plasma-GMAW n’est pas seulement d’additionner deux sources d’énergie. Le procédé cherche à combiner pénétration profonde et forte capacité de dépôt dans un bain unique, avec une logique industrielle de réduction du coût par joint soudé.
2. Principe physique : deux arcs couplés, un bain commun
Les deux arcs disposent de leurs propres fonctions énergétiques, mais ils ne doivent pas être qualifiés d’« indépendants » au sens physique : ils sont électromagnétiquement et thermiquement couplés par leur proximité et par le bain commun. Le plasma, placé en tête, crée la pénétration et le keyhole ; l’arc GMAW qui suit apporte le métal d’apport et complète la formation du cordon.
WeldObot indique qu’un champ magnétique intégré à la buse contrôle la distance entre les deux arcs. L’objectif n’est donc pas simplement de « corriger la position du plasma », mais de stabiliser leur géométrie relative afin de conserver un couplage reproductible entre pénétration plasma et transfert GMAW.
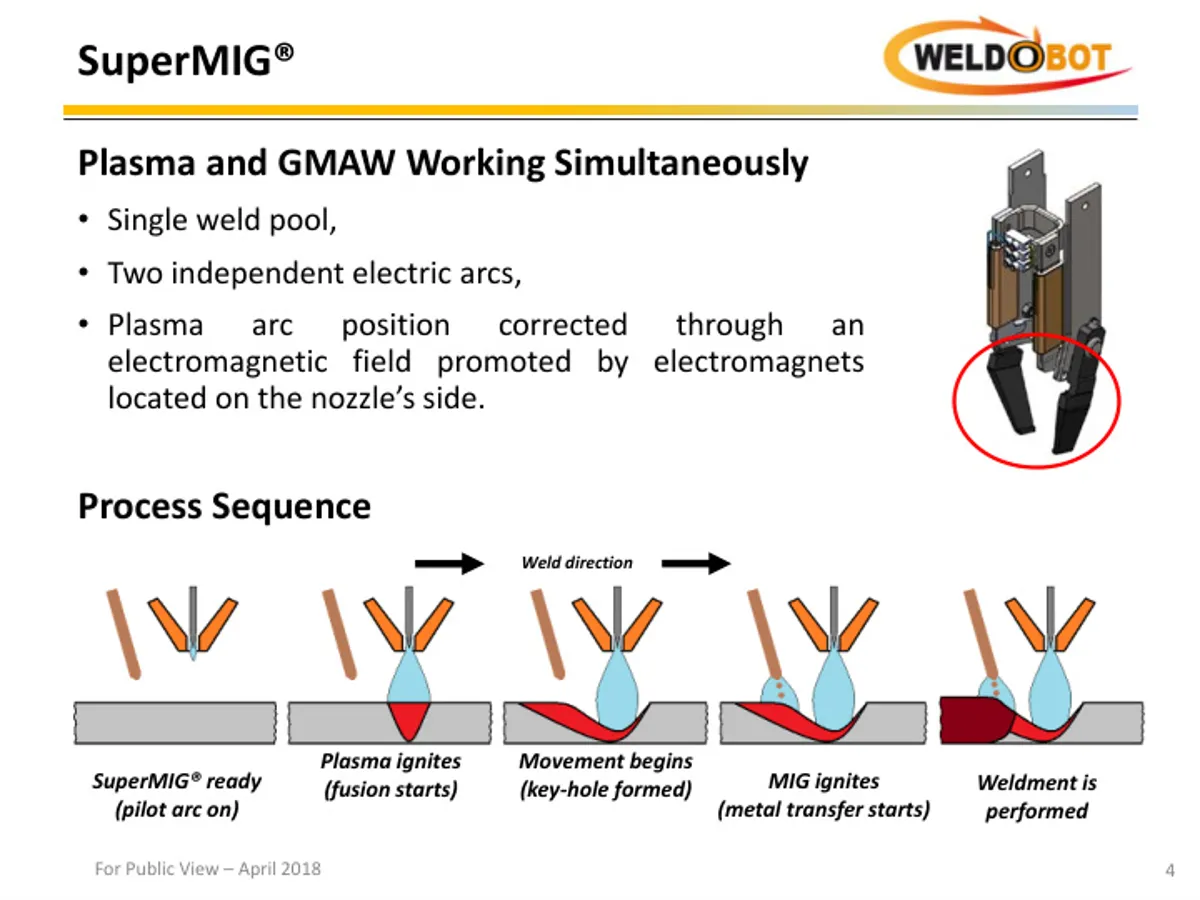
Figure 2 — Interaction entre l’arc plasma et l’arc GMAW.
2.1 Bénéfices recherchés
- productivité plus élevée ;
- moins de préparation de joint ;
- réduction typique du nombre de passes, souvent de 2 à 1 ;
- réduction de la consommation de fil grâce à des joints plus étroits ;
- apport thermique global réduit par augmentation de la vitesse et diminution des passes.
3. Séquence de fonctionnement
La séquence illustrée suit une logique en cinq temps : système prêt avec arc pilote, amorçage plasma et début de fusion, mise en mouvement avec formation du keyhole, amorçage MIG avec transfert métallique, puis exécution complète du cordon.
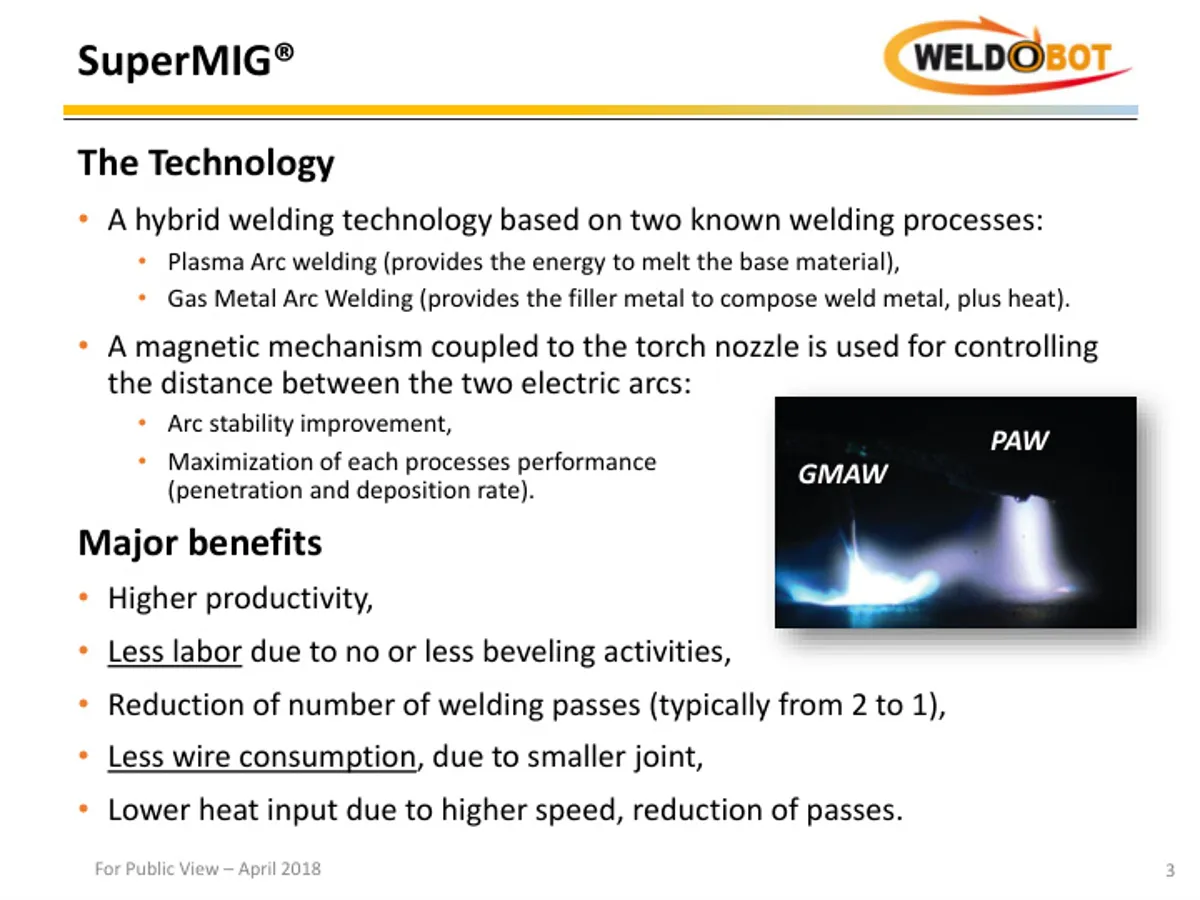
Figure 3 — Séquence de fonctionnement du procédé Plasma-GMAW.
4. Architecture actuelle du système SuperMIG®
4.1 Welding Control Module (WCM)
Dans la documentation actuelle, le WCM est le contrôleur maître des arcs plasma et GMAW. Il intègre la source plasma, l’interface avec la source GMAW, le refroidissement, la gestion des gaz et la communication avec le robot ou le cobot. WeldObot présente aujourd’hui l’intégration comme vendor agnostic, compatible avec différentes marques de robots et de sources GMAW.
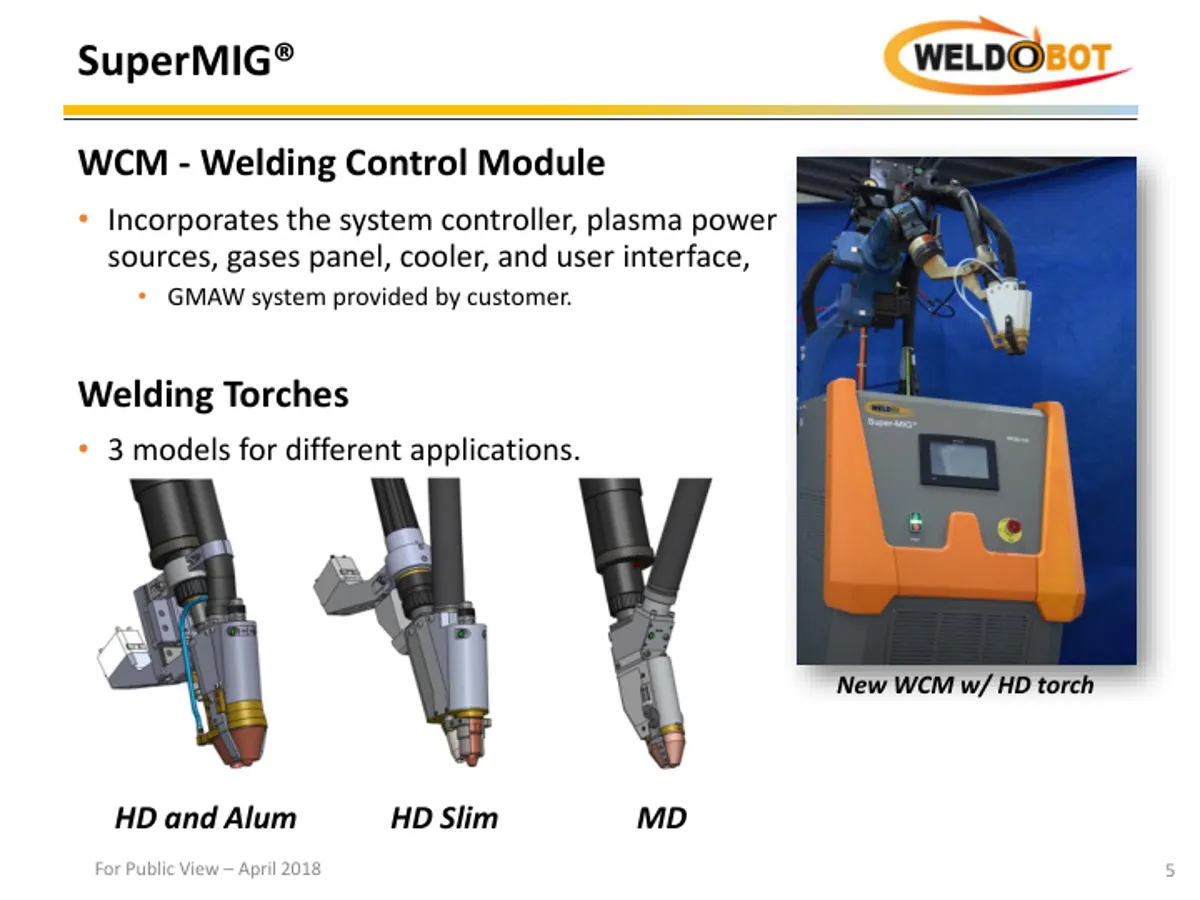
Figure 4 — Module de commande WCM du système SuperMIG®.
4.2 Torches disponibles en 2026
La gamme actuelle présentée par WeldObot comprend les torches HD (Heavy Duty), HDS (Heavy Duty Slim) et MD (Medium Duty). Le constructeur indique un diamètre maximal de fil d’apport de 1,6 mm. La documentation actuelle ne présente plus « Alum » comme une famille de torche distincte ; l’aluminium relève plutôt des applications et développements du procédé.
4.3 Configuration robotisée
La configuration système présentée est orientée vers les cellules robotisées et les automatismes lourds. On y retrouve la torche, le robot ou cobot, le dévidoir, le WCM, la source GMAW, les liaisons de commande et les circuits de refroidissement.
| Spécification actuelle | MD | HD |
|---|---|---|
| Capacité plasma à 100 % | 200 A | 360 A |
| Fil d’apport maximal | 1,6 mm | |
| Gaz plasma | Argon, 1–7 l/min | |
| Gaz GMAW | selon application, 5–23 l/min | |
| Protection externe | 5–45 l/min selon configuration | |
Figure 5 — Configuration robotisée complète du système SuperMIG®.
5. Essais historiques CTC : réduction du joint et du nombre de passes
Les résultats ci-dessous proviennent de la présentation publique WeldObot/NSRP d’avril 2018, avec des travaux de Concurrent Technologies Corporation. Ils sont utiles pour comprendre le potentiel du procédé, mais doivent rester associés aux matériaux, géométries et paramètres testés. Pour l’analyse détaillée des épaisseurs de 6,35, 12,7 et 25,4 mm, des géométries de joints, des paramètres et des comparaisons GMAW, consulter notre étude expérimentale Super-MIG® sur aciers en chanfrein étroit.
L’objectif était d’évaluer SuperMIG® sur des soudures en chanfrein étroit et de comparer le volume de joint et le nombre de passes au GMAW conventionnel.
| Épaisseur | Solution SuperMIG® | Comparaison GMAW classique |
| 1/4″ (6,35 mm) | monopasse sans préparation, joint à 90° | joint acceptable avec chanfrein 15° |
| 1/2″ (12,7 mm) | monopasse avec ouverture de racine de 0,06″ et barre cuivre | deux passes GMAW avec angle de joint 60° |
| 1″ (25,4 mm) | une passe par face, vitesse 15 in/min | double-V 50°, deux passes par face |
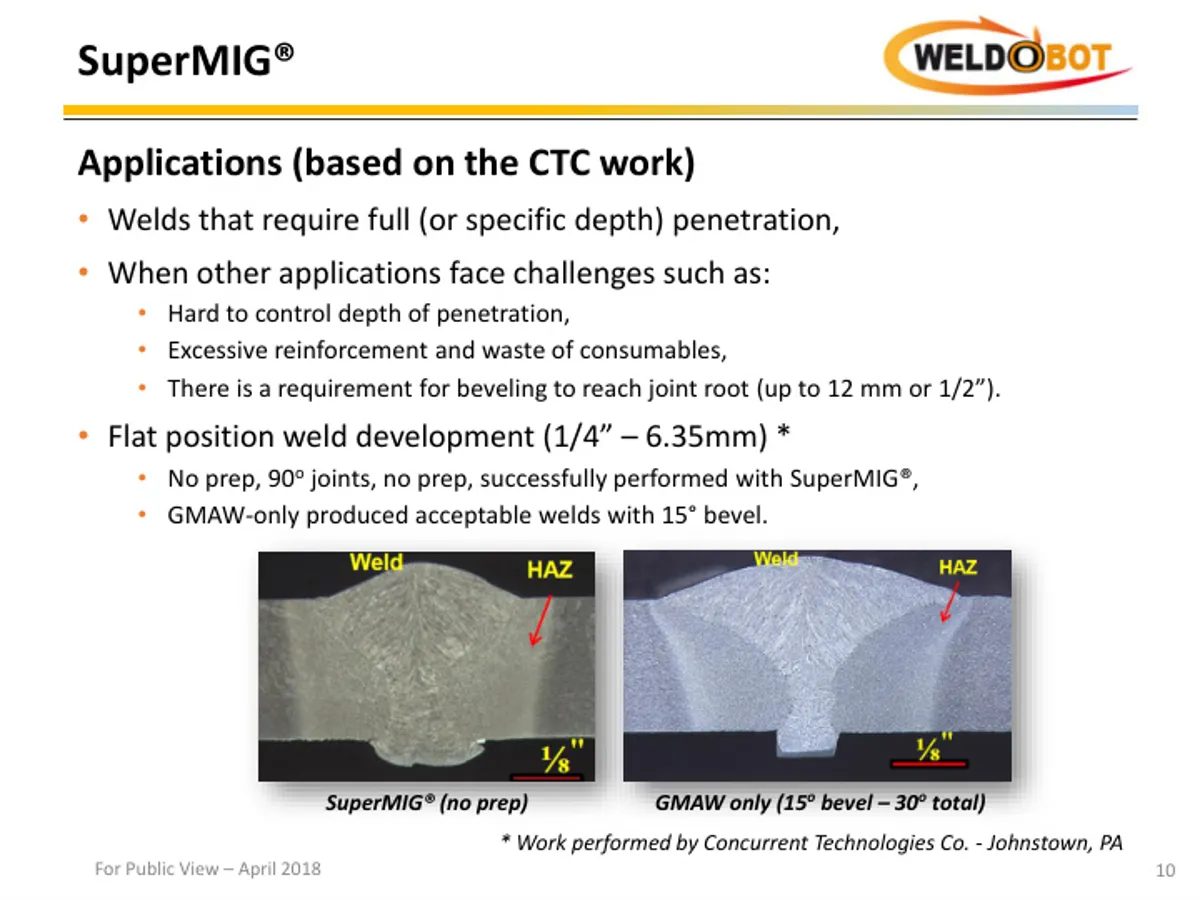
Figure 6 — Comparaison macrographique entre SuperMIG® et GMAW.
Encadré — Lecture industrielle
Si l’on réduit simultanément l’angle de préparation, le volume du joint et le nombre de passes, on agit à la fois sur le temps d’arc, la consommation de métal d’apport, la déformation et les opérations annexes.
6. Capacités annoncées du système actuel
La documentation commerciale actuelle de WeldObot positionne SuperMIG® pour les soudures à pleine pénétration sur aciers carbone, inoxydables et aciers blindés. Le constructeur annonce en 2025–2026 le soudage en une passe et d’un seul côté jusqu’à 15 mm d’acier, sans préparation de bord dans les applications qualifiées, ainsi que des vitesses pouvant atteindre environ 1,2 m/min.
Ces valeurs sont des capacités constructeur, non des limites universelles du procédé. La pleine pénétration réelle dépend du matériau, du joint, du jeu, de la position, des gaz, de la puissance plasma, du régime GMAW et de la qualification du WPS.
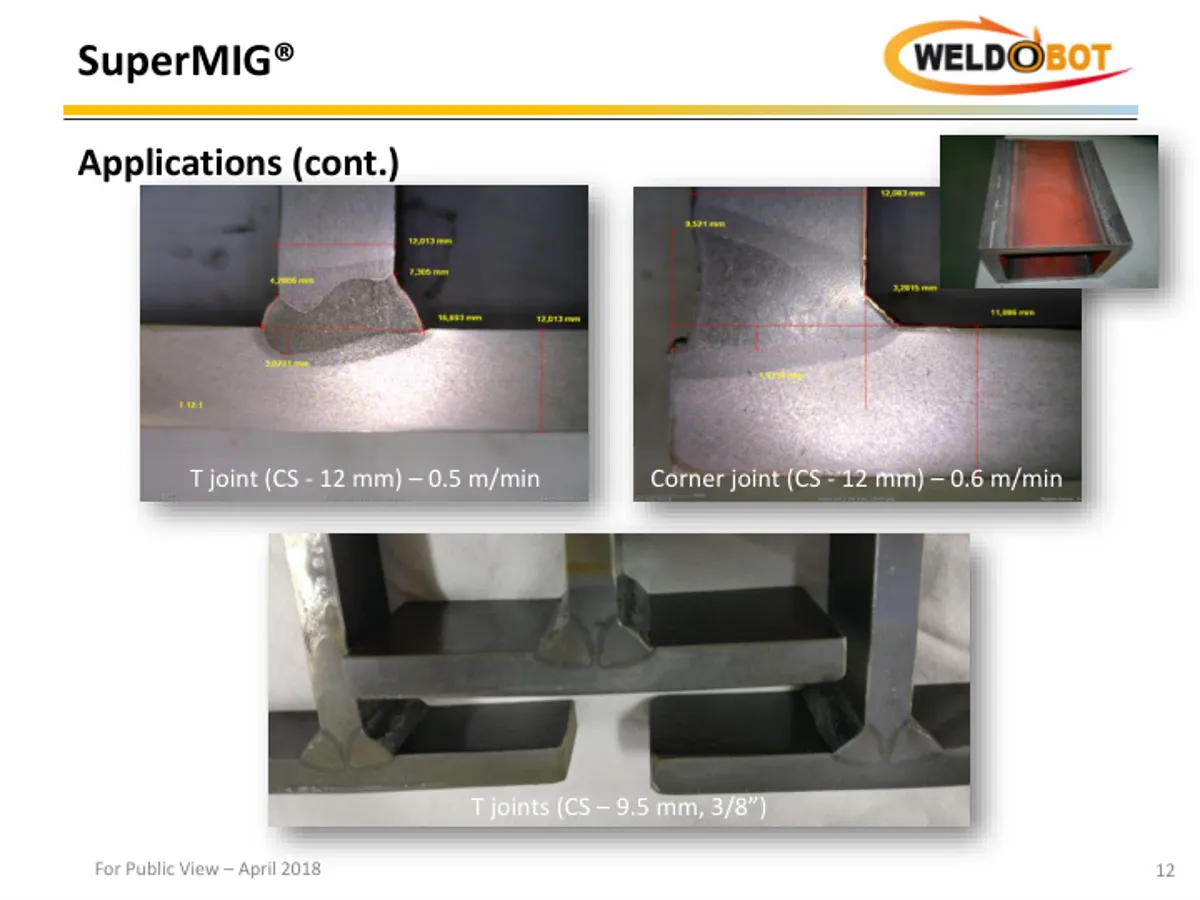
Figure 7 — Exemples de joints en T et d’angle réalisés avec SuperMIG®.
7. Retour d’expérience historique Teleskop SP (Pologne)
Teleskop SP, fabricant de flèches télescopiques pour grues mobiles de 30 à 750 t, est présenté comme un adopteur précoce de la technologie. L’entreprise utilisait déjà trois systèmes SuperMIG® pour le soudage longitudinal de flèches en acier à haute résistance afin de remplacer le soudage sous flux SAW.
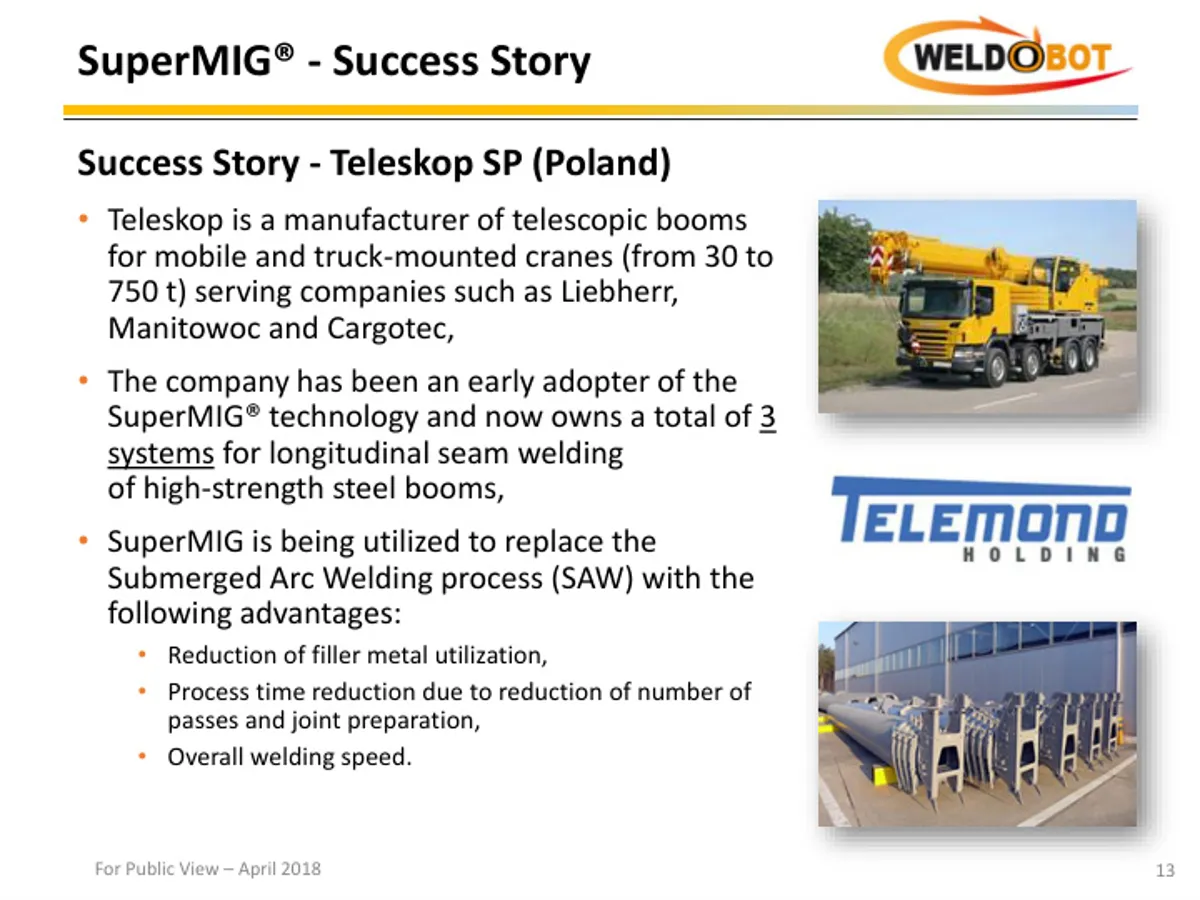
Figure 8 — Application industrielle de SuperMIG® chez Teleskop SP.
7.1 Gains rapportés en 2018
Dans la présentation WeldObot/NSRP de 2018, Teleskop rapportait 46 % de réduction du temps global par rapport au SAW, avec une passe interne annoncée quatre fois plus rapide, une passe externe environ deux fois plus rapide, suppression du meulage du chanfrein externe et disparition des opérations liées au flux et au laitier. Ces chiffres sont des résultats de cas industriel, pas des ratios garantis pour toute application SuperMIG®.
| Critère | SAW | SuperMIG® |
| Vitesse de soudage | 38–48 cm/min | 80–100 cm/min |
| Préparation / finition | flux, laitier, meulage | réduction forte des opérations annexes |
| Temps global | référence | -46 % |
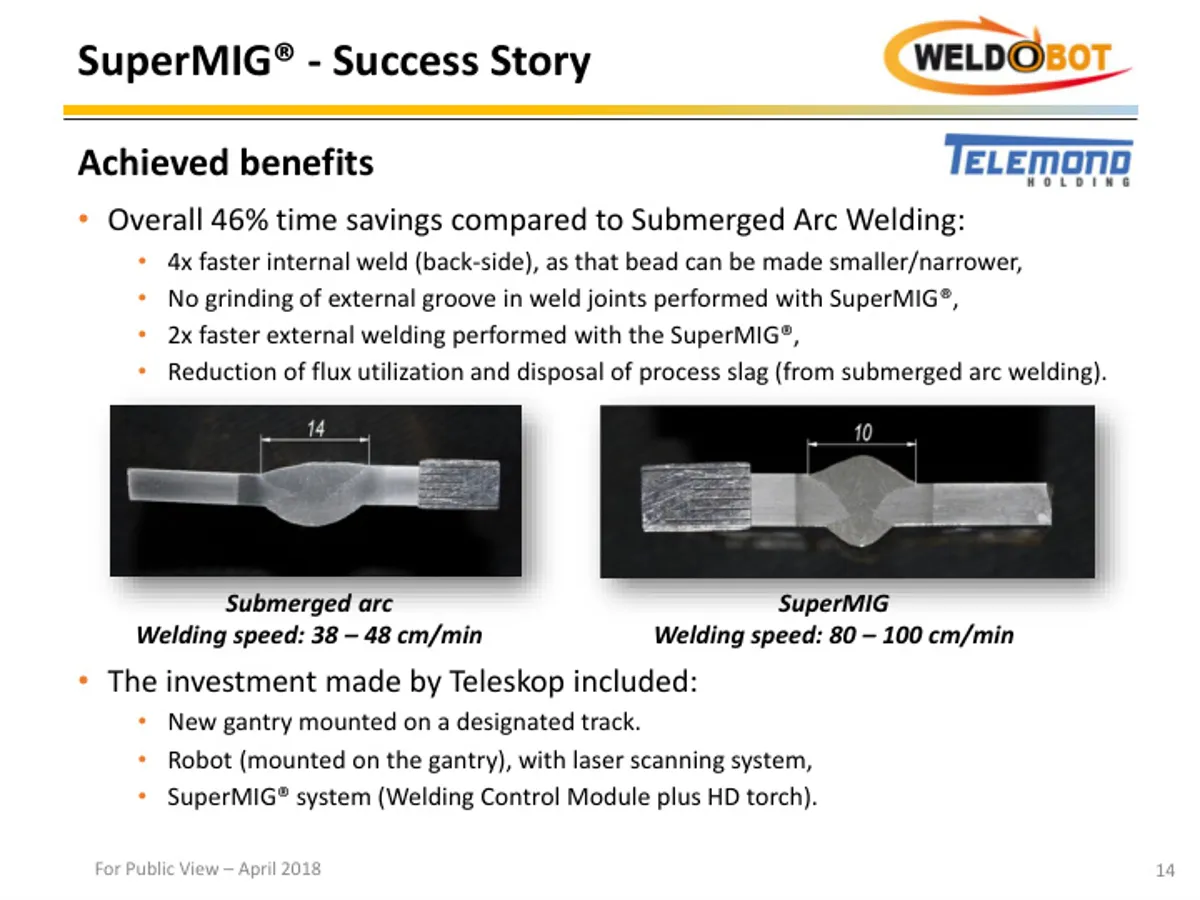
Figure 9 — Comparaison SAW / SuperMIG® sur application industrielle.
8. Retour d’expérience historique Heisey Mechanical (USA)
Heisey Mechanical utilisait SuperMIG® pour le soudage longitudinal de tôles inox converties en tubes. La technologie remplaçait un procédé GMAW soudant des deux côtés du joint.
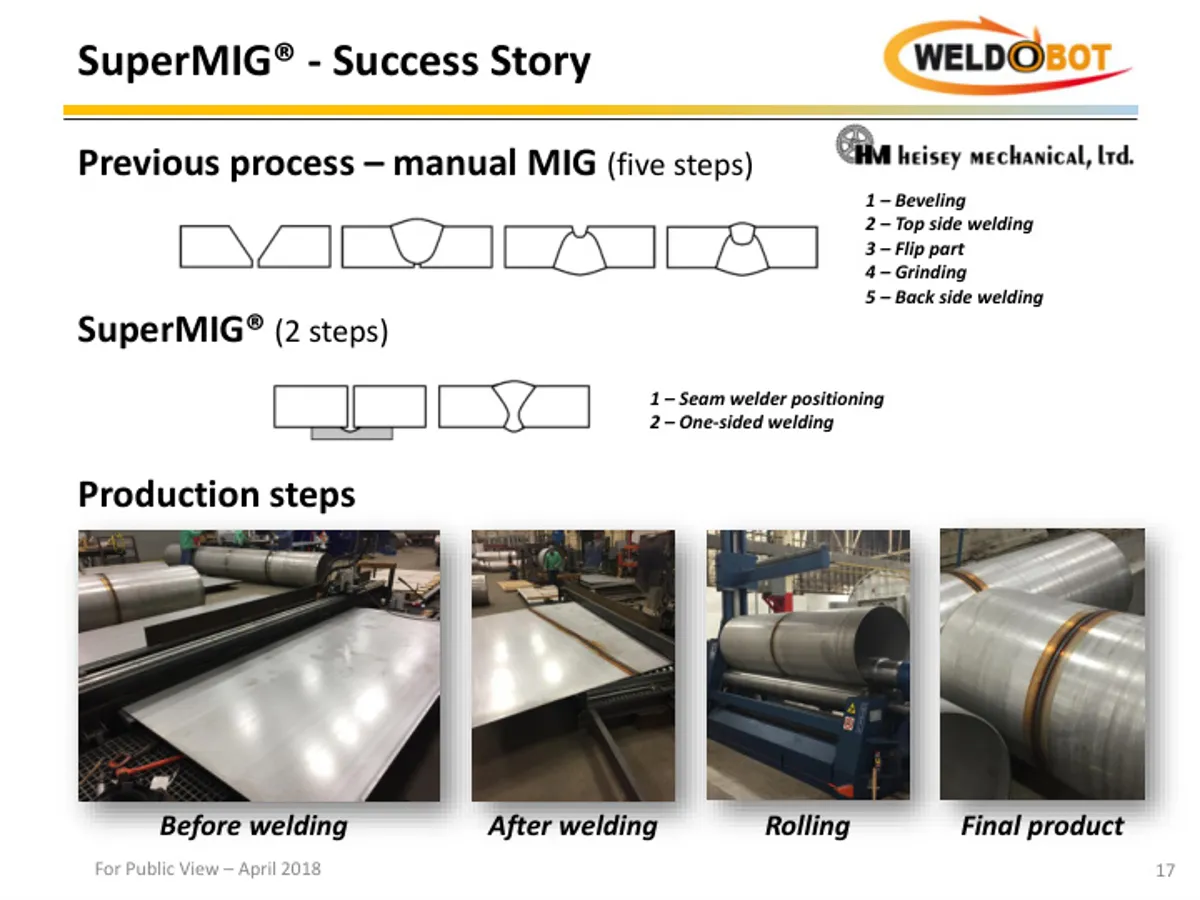
Figure 10 — Process de fabrication de tubes inox avec SuperMIG®.
8.1 Simplification du flux de fabrication
L’ancien procédé manuel MIG en cinq étapes — chanfreinage, soudage face, retournement, meulage, soudage envers — est remplacé par une solution SuperMIG® en deux étapes : positionnement sur seam welder et soudage unilatéral.
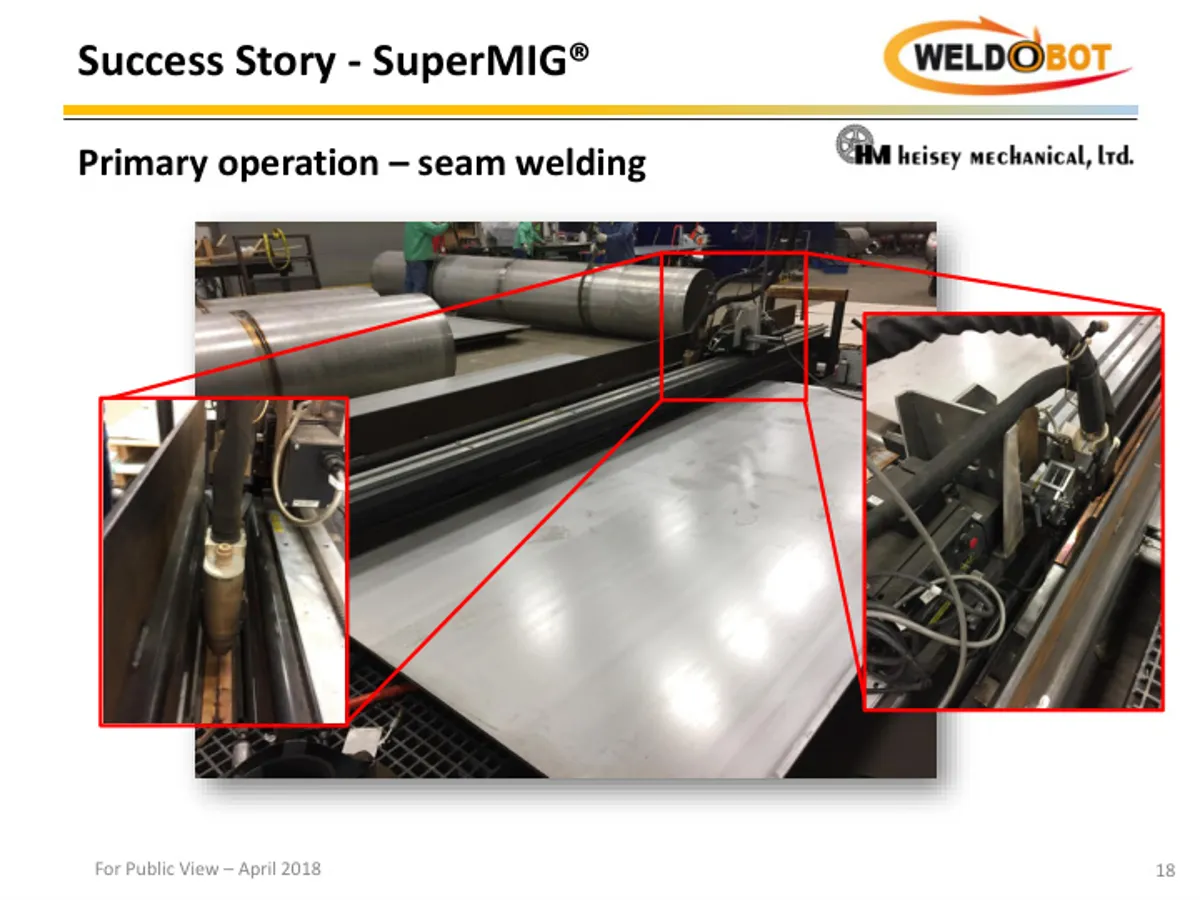
Figure 11 — Ligne de production et opération principale de soudage longitudinal.
8.2 Résultats annoncés dans le cas présenté
- réduction des opérations par passage d’un soudage deux faces à un soudage une face ;
- plus de 50 % de réduction de consommation de fil ;
- élimination du chanfreinage et du meulage de racine ;
- augmentation de 120 % de la vitesse de soudage ;
- retour sur investissement annoncé dès le premier chantier, en 5 mois.
9. Qualification mécanique : ce que démontre réellement l’essai ASME
La présentation 2018 documente une qualification de mode opératoire réalisée selon ASME Section IX-2017, avec pliages guidés suivant QW-162.1 et tractions suivant QW-152. Les valeurs annoncées sont 86 800 psi et 87 100 psi pour une résistance minimale du métal de base de 75 000 psi.
Ce résultat démontre la conformité du coupon et du WPS qualifiés dans leur domaine de validité. Il ne constitue pas une « certification ASME du procédé SuperMIG® » applicable à tous les matériaux, épaisseurs ou paramètres.
| Éprouvette | Exigence mini | Résultat traction |
| #1 | 75 000 psi | 86 800 psi |
| #2 | 75 000 psi | 87 100 psi |
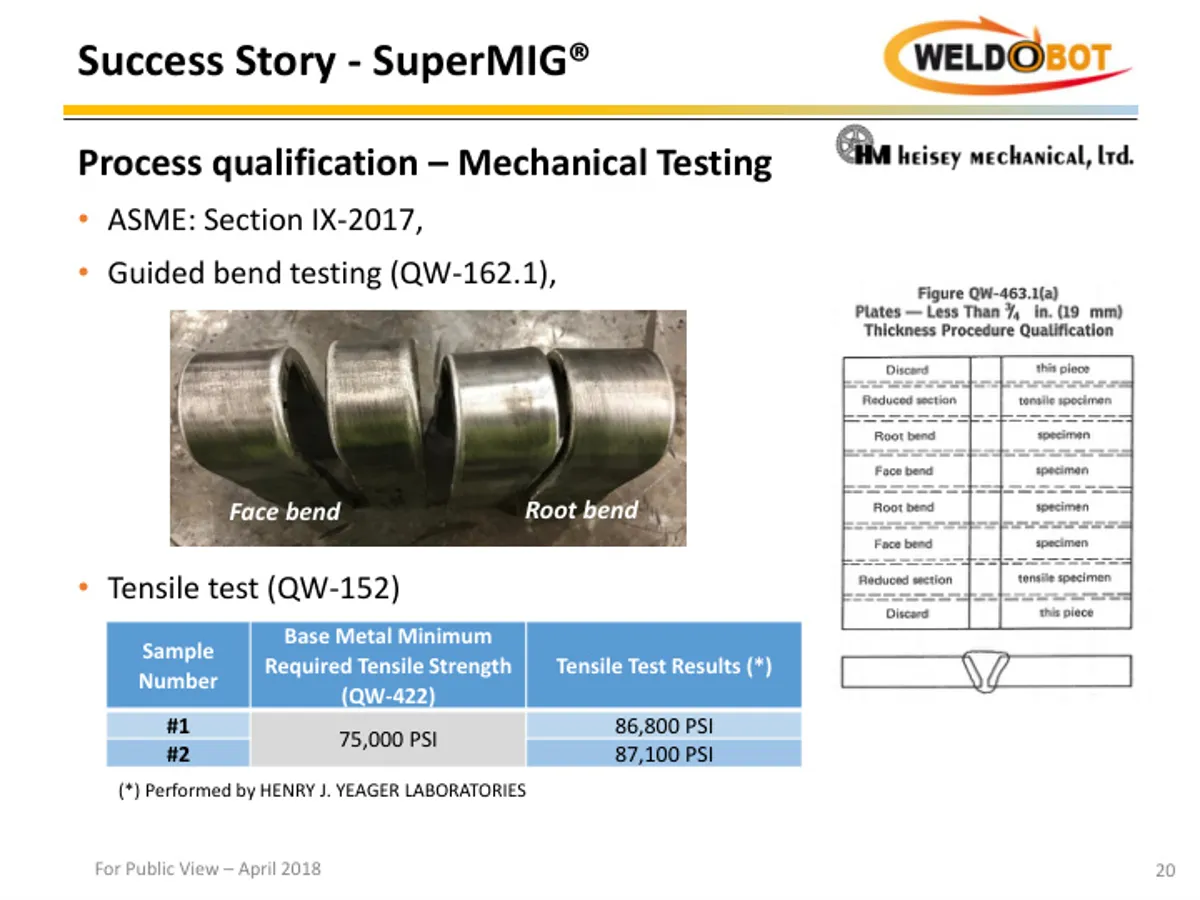
Figure 12 — Essais mécaniques de qualification du procédé.
10. Aluminium : développement spécifique, pas simple transposition de l’acier
Un projet conduit avec la RWTH Aachen est mentionné pour évaluer une solution de soudage aluminium de haute qualité, à coût d’acquisition et d’exploitation inférieur à une solution laser-MIG, pour des PME ne pouvant investir dans les systèmes hybrides laser.
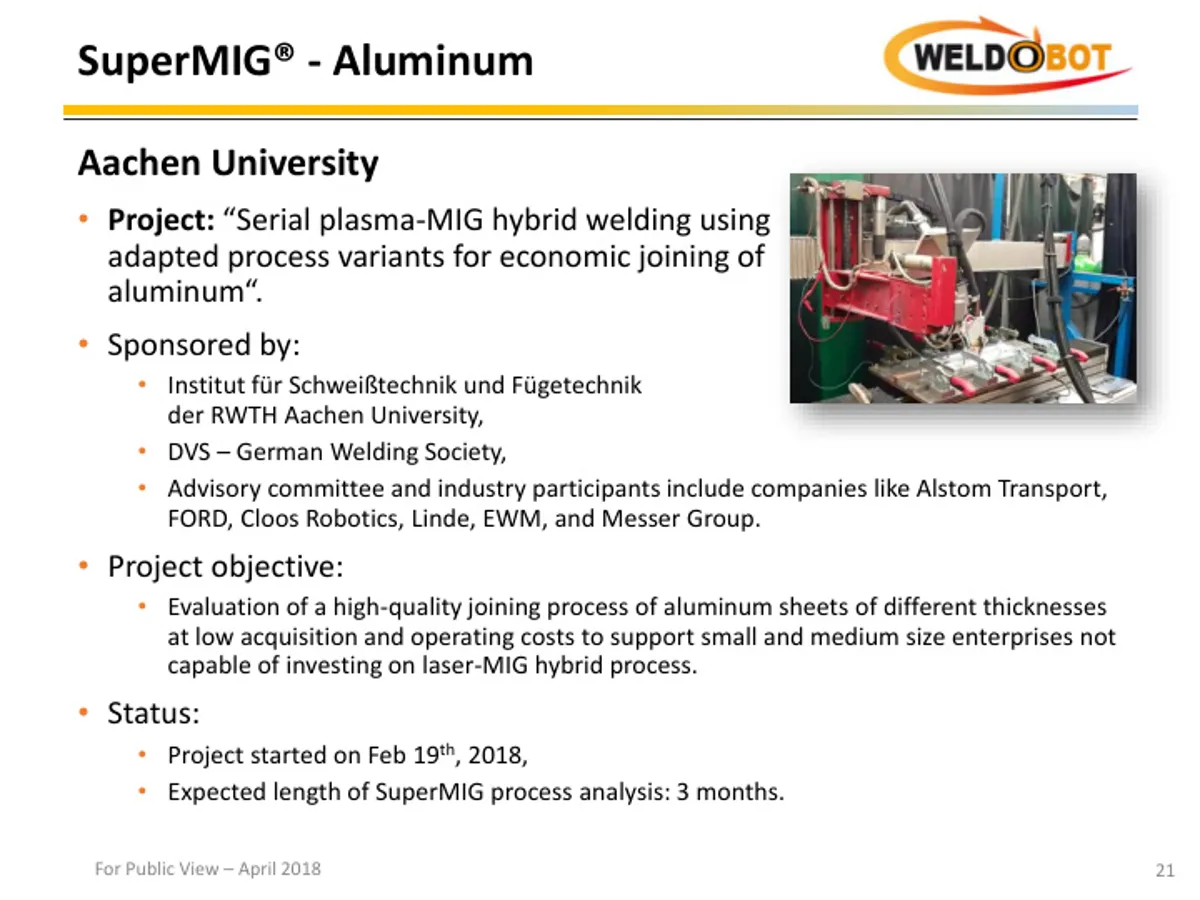
Figure 13 — Développement aluminium autour du procédé hybride plasma-MIG.
11. Évolution 2025–2026 : suivi laser et adaptation pilotée
La version actuelle de SuperMIG® n’est plus présentée uniquement comme une torche hybride. WeldObot y associe désormais un suivi laser assisté par IA capable, selon le constructeur, de suivre la géométrie du joint et d’ajuster en temps réel la position de la torche et certains paramètres de soudage.
Cette évolution rapproche SuperMIG® des architectures de soudage en boucle fermée : la source et le robot ne suivent plus seulement une recette préprogrammée, mais peuvent réagir aux variations réelles de l’assemblage. Pour la logique générale de vision adaptative, voir aussi Miller Blue iQ et NovAI.
Il faut toutefois distinguer adaptation du procédé et contrôle qualité volumique. WeldObot annonce que son système peut identifier des défauts tels que l’undercut ou la porosité ; cette revendication constructeur ne doit pas être assimilée à une détection interne qualifiée au sens RT/UT. Pour une soudure critique, la qualification du WPS et les CND requis restent nécessaires.
12. Analyse technique critique
Lecture d’ingénierie : les points structurants ne sont pas seulement la profondeur de pénétration, mais le couplage entre keyhole plasma, apport GMAW, volume de joint et vitesse de déplacement.
Les points les plus structurants sont la réduction du volume du joint, le pilotage électromagnétique de la position relative des arcs et la capacité à réaliser des soudures narrow groove en nombre de passes réduit.
12.1 Points forts
- pénétration plus profonde que le GMAW classique ;
- préparation de joint fortement réduite et, selon WeldObot, supprimable jusqu’à 15 mm d’acier dans certaines applications qualifiées ;
- consommation de fil potentiellement réduite grâce au plus faible volume de joint ; la consommation totale de gaz doit être évaluée au cas par cas car le système utilise gaz plasma, protection GMAW et protection externe ;
- vitesse plus élevée ;
- apport thermique et distorsion potentiellement réduits.
12.2 Points à surveiller
Le document NSRP de 2018 et la documentation commerciale actuelle démontrent clairement l’intérêt industriel du concept, mais ils ne constituent pas une caractérisation scientifique exhaustive. Les points à surveiller restent la stabilité du keyhole, la distance entre arcs, le jeu d’accostage, la sensibilité au désalignement, la composition des gaz, la ZAT, la ténacité, les défauts de fin de cordon et la robustesse du procédé en position.
Les études scientifiques indépendantes sur le Plasma-MIG confirment l’existence d’un bain couplé et d’écoulements spécifiques entre zone plasma et zone MIG, mais les résultats ne peuvent pas être transposés automatiquement à SuperMIG®. La validation finale doit rester celle du joint réel : macrographies, CND, traction, pliage, impact, dureté ou fatigue selon le service.
Conclusion
SuperMIG® est aujourd’hui une solution commerciale active, et non un simple démonstrateur historique. Son intérêt technique repose sur un principe cohérent : utiliser le plasma pour créer la pénétration et le GMAW pour apporter le métal, tout en stabilisant leur interaction dans une torche intégrée. Les cas CTC, Teleskop et Heisey documentent le potentiel industriel historique ; la gamme actuelle étend cette logique à des systèmes robotisés et adaptatifs.
Les chiffres de productivité, d’économie de fil ou de réduction d’énergie doivent cependant rester qualifiés comme résultats d’applications ou revendications constructeur. Le critère décisif reste le WPS qualifié sur le matériau, l’épaisseur, la position et les propriétés mécaniques réellement exigées.
Références
- WeldObot — SuperMIG® Welding System — produit, architecture et spécifications actuelles.
- WeldObot Technologies — SuperMIG® Hybrid Plasma-GMAW, Technology Update for NSRP, avril 2018 — essais CTC, Teleskop, Heisey et qualification mécanique.
- Essers W.G., Jelmorini G. — Method of plasma-MIG welding, brevet Philips, priorité 1971.
- An investigation on plasma-MIG hybrid welding process of thick plate aluminum, Journal of Advanced Joining Processes, 2024 — dynamique du bain Plasma-MIG.
- Métallurgie du bain de fusion en GMAW.