PAW-VP aluminium : flans raboutés et formabilité
Étude de cas : polarités CCEN/CCEP, essais LDH et production automobile
Le soudage plasma à polarité variable de l’aluminium, désigné PAW-VP ou VPPAW, combine une phase à électrode négative pour fournir l’essentiel de la force d’arc et de la pénétration, et une phase à électrode positive pour assurer le nettoyage cathodique de l’alumine. Cette page est volontairement centrée sur une étude de cas industrielle : l’application du procédé aux flans raboutés en aluminium pour l’automobile, avec essais de formabilité LDH et soudage de tôles AA5182 d’épaisseurs différentes.
Pour la physique générale du VPPAW, le keyhole, les épaisseurs moyennes et les applications aérospatiales, voir le dossier Soudage VPPAW : principe général, keyhole et applications critiques.
Dans cet article technique, nous examinons le principe du procédé, les rôles respectifs des polarités CCEN/DCEN et CCEP/DCEP, les difficultés métallurgiques du soudage de l’aluminium ainsi que les résultats d’essais de formabilité LDH.
À retenir
- Le PAW-VP utilise un arc plasma constricté, plus concentré qu’un arc TIG classique.
- La phase CCEN/DCEN favorise le transfert thermique et la pénétration.
- La phase CCEP/DCEP élimine la couche d’alumine par décapage cathodique.
- Dans l’étude de flans raboutés AA5182 reprise ici, les auteurs associent la pulsation du courant à un profil de cordon doux et à une microstructure favorable à la mise en forme ; cette observation ne doit pas être généralisée à tous les alliages et paramètres VPPAW.
- L’article d’origine rapporte des vitesses de soudage longitudinal pouvant atteindre environ 5,5 m/min dans certaines configurations ; les éprouvettes LDH détaillées plus bas ont, elles, été soudées à 2,5 m/min.
Sommaire
- Considérations métallurgiques
- Principe du PAW à polarité variable
- Soudage des flans raboutés
- Conclusions de l’étude
- Retour d’expérience d’Émile Layer
- Questions fréquentes
Auteurs : Chris Pilcher et John Micheli, Liburdi Pulsweld Corp.
Source : article technique Advanced Variable-Polarity Plasma Arc Welding — Using the Process for Welding Aluminum Tailor-Welded Blanks, publié dans The Fabricator au début des années 2000. Les résultats LDH et les paramètres reproduits ci-dessous se rapportent à cette étude.
Les constructeurs automobiles cherchent à produire des véhicules plus économes en carburant, capables de satisfaire à des exigences de plus en plus strictes en matière de consommation moyenne des véhicules d’entreprise (CAFE). Ces moyens de transport plus respectueux de l’environnement comprennent les véhicules électriques à batterie, les véhicules à pile à combustible ainsi que les véhicules utilisant des carburants pétroliers de manière plus propre.
Dans le contexte industriel de l’article d’origine, au début des années 2000, les constructeurs cherchaient encore une solution robuste et rapide pour fabriquer des flans raboutés soudés (tailor-welded blanks, TWB) en aluminium. Cette phrase doit être replacée dans son époque : depuis, le laser, le faisceau d’électrons et surtout le friction stir welding (FSW) ont également été largement étudiés pour les TWB aluminium, y compris à grande vitesse.
Une méthode qui a reçu très peu d’attention est le soudage plasma à l’arc à polarité variable (Variable-Polarity Plasma Arc Welding, VP-PAW). Ce procédé constitue pourtant une technique éprouvée pour le soudage des alliages d’aluminium dans des applications difficiles et exigeantes. Il est notamment employé pour fabriquer de nombreux composants en aluminium, parmi lesquels les réservoirs cryogéniques de carburant de la navette spatiale et d’autres lanceurs disponibles dans le commerce.
Le PAW à polarité variable est également utilisé pour fabriquer des composants de climatisation automobile, à raison de plusieurs milliers de pièces par jour. Associé à un programme de soudage approprié et à une préparation correcte des pièces, ce procédé permet d’obtenir de façon régulière des soudures de qualité radiographique. De plus, le profil du cordon produit par PAW-VP favorise l’écoulement du métal pendant la mise en forme de l’aluminium et procure ainsi un profil de cordon optimal pour l’emboutissage des flans raboutés en alliage d’aluminium.
Le présent article expose d’abord les considérations métallurgiques à prendre en compte avant de souder les alliages d’aluminium. Il décrit ensuite le procédé PAW-VP et son domaine d’application à d’autres moyens de transport. Enfin, il présente certains résultats obtenus lors de travaux consacrés à la fabrication de flans raboutés en aluminium adaptés à la production industrielle.
1. Considérations métallurgiques
Les caractéristiques métallurgiques de l’alliage d’aluminium destiné à la fabrication d’un flan rabouté doivent être prises en compte. En résumé, les nuances d’aluminium soudables ou difficilement soudables peuvent être classées en deux groupes : les alliages susceptibles de durcissement structural par traitement thermique et les alliages durcissables par écrouissage. Les nuances traitables thermiquement peuvent être soudées, mais elles nécessitent l’emploi d’un métal d’apport allié afin d’éviter la fissuration lors de la solidification.
Une autre caractéristique de l’aluminium est sa grande sensibilité à l’oxydation. L’aluminium forme très facilement des oxydes, ce qui complique son soudage. Ces oxydes peuvent rester emprisonnés dans le bain de fusion, former des inclusions et produire des assemblages fragiles susceptibles de rompre. En soudage à polarité variable, ils sont généralement éliminés par l’une des trois méthodes suivantes :
- décapage chimique ;
- nettoyage ou meulage mécanique ;
- décapage cathodique.
Les alliages d’aluminium sont également sensibles à la formation de porosités pendant le soudage. Celles-ci apparaissent généralement lorsque le bain de fusion absorbe de l’hydrogène. La solubilité de l’hydrogène dans l’aluminium liquide étant très élevée, une protection gazeuse efficace est indispensable. Les principales sources d’hydrogène sont l’eau, notamment sous forme d’humidité présente à la surface du métal, les fuites dans le circuit de gaz de protection et les traces d’eau. Les huiles et autres lubrifiants peuvent également introduire de l’hydrogène.
2. Définition du soudage plasma à l’arc à polarité variable
Le soudage plasma à l’arc est un procédé dérivé du soudage TIG/GTAW. Les deux procédés utilisent une électrode de tungstène, mais leurs torches sont différentes. L’arc TIG présente une forme évasée, comparable à une cloche, tandis que la torche plasma produit un arc fortement concentré, rigide et puissant.
Dans une torche PAW, l’électrode est entourée d’une tuyère en cuivre comportant un orifice constricteur. L’amorçage nécessite deux circuits d’alimentation :
- une alimentation d’arc pilote, raccordée entre l’électrode et la tuyère ;
- une alimentation principale, qui établit le courant entre l’électrode et la pièce.
Lorsque le courant pilote est activé, un arc s’établit entre l’électrode et l’orifice de la tuyère. Le flux gazeux s’ionise et forme un jet de plasma appelé arc pilote. L’arc de soudage, également appelé arc transféré, apparaît lorsque l’alimentation principale est activée. Le courant circule alors, à travers le gaz ionisé, de l’électrode vers la pièce.
L’arc produit par la torche plasma est rigide et assure une bonne stabilité directionnelle du jet. Très concentré, il est moins sensible aux champs magnétiques et aux déviations de l’arc. Les fortes densités de courant et la concentration d’énergie produisent un arc constricté permettant d’obtenir une pénétration plus profonde ainsi qu’une zone affectée thermiquement (ZAT) réduite. Plus important encore pour la production industrielle, l’arc est relativement peu sensible aux variations de longueur d’arc ou de distance torche-pièce.
Une source de courant PAW à polarité variable permet d’ajuster précisément la forme d’onde. La polarité de l’arc peut être commutée et contrôlée en faisant varier la proportion des deux phases suivantes :
- courant continu électrode négative — CCEN (DCEN), appelé aussi polarité directe ;
- courant continu électrode positive — CCEP (DCEP), appelé aussi polarité inverse.
Les paramètres de polarité variable sont programmés dans la source de courant afin d’obtenir le cycle PAW-VP le plus efficace. La figure 2 de l’article d’origine présente une forme d’onde type et les paramètres nécessaires au soudage d’un alliage d’aluminium de 6 mm d’épaisseur.
Paramètres de soudage à polarité variable
| Alliage d’aluminium | Phase CCEP/DCEP | Durée CCEP | Phase CCEN/DCEN | Durée CCEN |
|---|---|---|---|---|
| 5456 | 185 A | 3 ms | 130 A | 19 ms |
| 2219 | 180 A | 3 ms | 140 A | 19 ms |
| 5086 | 180 A | 4 ms | 145 A | 19 ms |
Comme indiqué précédemment, l’aluminium tend à former une couche d’oxyde qui doit être éliminée pour obtenir une soudure de qualité. Le décapage cathodique de la surface pendant le soudage à polarité variable constitue l’une des méthodes possibles. Pour comprendre ce phénomène, il convient de distinguer les deux polarités composant le cycle : la polarité directe CCEN/DCEN et la polarité inverse CCEP/DCEP.
La polarité directe offre un meilleur rendement thermique que la polarité inverse. En polarité inverse, une part importante de la chaleur n’est pas transférée à la pièce. Son principal avantage réside cependant dans sa capacité à nettoyer et décaper la surface à souder. Cet effet est indispensable pour éliminer l’oxyde et produire une soudure d’aluminium de haute qualité.
Le décapage cathodique obtenu en CCEP/DCEP améliore l’état de surface en éliminant localement l’alumine par activité des cathode spots. Le keyhole, lui, résulte principalement de la forte pression et de la densité énergétique de l’arc plasma constricté, particulièrement pendant la phase EN/DCEN. Les deux fonctions sont complémentaires : la phase EP nettoie, tandis que la phase EN fournit l’essentiel de la pénétration et de la force d’arc. Visuellement, la zone nettoyée autour du cordon reste un indicateur caractéristique du passage de la phase EP.
3. Soudage des flans raboutés
L’impossibilité de régler librement la forme d’onde limite l’utilisation d’un courant alternatif classique. Le soudeur ne peut pas optimiser séparément le transfert thermique et l’action de nettoyage. En combinant les deux polarités de l’électrode, le PAW-VP bénéficie à la fois du fort apport thermique de la phase CCEN/DCEN et de l’effet nettoyant de la phase CCEP/DCEP.
Résultats des essais LDH — étirage biaxial
Les essais de hauteur limite de dôme (Limiting Dome Height, LDH) ont été réalisés sur des flans raboutés en aluminium ASTM 5182 de 200 × 200 mm, constitués de tôles de 0,8 et 1,6 mm d’épaisseur.
| Essai | Hauteur du dôme | Effort maximal | Observation |
| 1 — Biaxial | 19,9 mm | −21,8 kN | Cycle achevé avant la rupture de l’éprouvette |
| 2 — Biaxial | 20,6 mm | −24,1 kN | Rupture dans le métal de base le plus mince, à 2,5 mm de la soudure |
| 3 — Biaxial | 19,2 mm | −21,4 kN | Rupture dans le métal de base le plus mince, à 3,0 mm de la soudure |
| 4 — Biaxial | 20,2 mm | −24,3 kN | Rupture dans le métal de base le plus mince, à 2,5 mm de la soudure |
| 5 — Biaxial | 19,8 mm | −22,6 kN | Cycle achevé avant la rupture de l’éprouvette |
| 6 — Biaxial | 18,6 mm | −24,8 kN | Rupture dans le métal de base le plus mince, à 2,0 mm de la soudure |
| 7 — Biaxial | 17,7 mm | −22,6 kN | Cycle achevé avant la rupture de l’éprouvette |
Résultats des essais LDH — déformation plane
Les éprouvettes utilisées pour les essais en déformation plane mesuraient 125 × 200 mm et étaient constituées de tôles de 0,8 et 1,6 mm d’épaisseur.
| Essai | Hauteur du dôme | Effort maximal | Observation |
| 1 — Déformation plane | 18,8 mm | −22,0 kN | Striction dans le métal de base, à 4 mm de la soudure |
| 2 — Déformation plane | 18,8 mm | −18,8 kN | Rupture dans le métal de base le plus mince, à 2,0 mm de la soudure |
| 3 — Déformation plane | 19,6 mm | −23,2 kN | Rupture dans le métal de base le plus mince, à 8,0 mm de la soudure |
| 4 — Déformation plane | 19,1 mm | −22,9 kN | Striction dans le métal de base, à 4 mm de la soudure |
Les tableaux précédents présentent les résultats des essais LDH réalisés avec un poinçon de 101,6 mm sur l’aluminium ASTM 5182. La géométrie des éprouvettes soudées était de 200 × 200 mm pour l’essai d’étirage biaxial et de 125 × 200 mm pour l’essai en déformation plane. Les épaisseurs assemblées étaient de 0,8 et 1,6 mm.
La soudure a été réalisée transversalement au sens de laminage. Aucun lubrifiant n’a été utilisé pour réduire le frottement. La vitesse de soudage était de 2,5 m/min. Toutes les soudures ont été exécutées à l’aide d’une source PAW-VP de 400 A intégrée à une installation simple de soudage longitudinal.
Profil du cordon
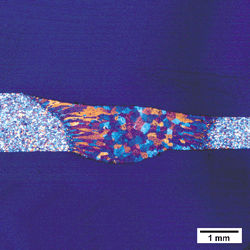
La figure 4 montre le profil de soudure d’un flan fabriqué par PAW-VP. Le cordon présente une transition progressive entre les deux épaisseurs de tôle. Comparé à un cordon plus étroit, ce profil favorise l’écoulement du métal et améliore les caractéristiques d’emboutissage du panneau.
Il convient également de remarquer la présence de grains équiaxes, obtenus grâce à la pulsation du courant pendant le soudage. Cette structure granulaire améliore l’aptitude à la mise en forme.
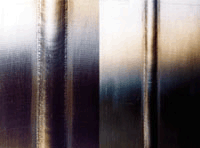
La figure 5 présente une macrographie d’une soudure réalisée par PAW-VP. La zone blanche entourant le cordon correspond à la surface ayant subi le décapage cathodique. Dans ce procédé, la polarité de l’arc est commutée et contrôlée en faisant varier les durées et les intensités des phases CCEN/DCEN et CCEP/DCEP.
4. Conclusions de l’étude
Le soudage plasma à l’arc à polarité variable est un procédé éprouvé et stable pour l’assemblage de nombreux alliages d’aluminium destinés à des applications exigeantes. La combinaison des deux polarités permet d’effectuer un décapage cathodique du métal et d’éliminer la couche d’oxyde d’aluminium. Cette élimination est indispensable à l’obtention de soudures de qualité. Les caractéristiques du PAW-VP contribuent ainsi à surmonter les principales difficultés métallurgiques rencontrées lors du soudage de l’aluminium.
Le PAW-VP est déjà utilisé dans des applications à forte cadence de production. Sa tolérance concernant la distance torche-pièce et les dimensions de l’arc rend l’ajustage des pièces moins critique qu’avec certains procédés conventionnels employés pour produire des flans raboutés. L’arc constricté génère également un profil de cordon favorable à un bon écoulement du métal pendant la mise en forme.
Contrairement au laser, le PAW-VP ne dépend pas de l’absorption d’un faisceau optique par la surface de l’aluminium ; la réflectivité n’est donc pas le même facteur limitant. L’article de Pilcher et Micheli rapporte des vitesses longitudinales pouvant atteindre environ 5,5 m/min dans certaines configurations, tandis que les éprouvettes AA5182 utilisées pour les essais LDH ont été soudées à 2,5 m/min. Ces valeurs décrivent les performances de cette étude et ne constituent pas des vitesses universelles du VPPAW.
L’article d’origine évoquait également, comme piste de développement, des approches hybrides laser-plasma pour l’aluminium. Cette idée doit aujourd’hui être lue comme une perspective historique : les technologies d’assemblage des flans aluminium ont depuis évolué, notamment vers le laser à sources modernes et le FSW à grande vitesse. Le PAW-VP reste néanmoins techniquement intéressant lorsqu’une source plasma à polarité variable et une forte répétabilité d’arc sont déjà intégrées au moyen de production.
Retour d’expérience d’Émile Layer
Émile Layer — ingénieur soudeur et ancien expert international FMC Technologies
Au cours de plus de quarante années consacrées au soudage industriel, j’ai travaillé sur les procédés TIG/GTAW, plasma PAW/PTA, MIG/MAG, soudage automatique et rechargement. Le PAW-VP illustre un principe essentiel du soudage de l’aluminium : il ne suffit pas d’apporter de l’énergie pour fondre le métal. Il faut également maîtriser et éliminer la couche d’alumine, dont la température de fusion est très supérieure à celle de l’aluminium.
Dans une application industrielle, la qualité ne dépend pas uniquement du réglage du courant. La préparation et la propreté des pièces, l’absence d’humidité ou de lubrifiant, la stabilité du gaz de protection, la distance torche-pièce et la répétabilité du montage restent déterminantes. La polarité variable apporte une souplesse importante, mais elle ne dispense jamais d’une préparation rigoureuse avant soudage.
Questions fréquentes sur le PAW-VP
Qu’est-ce que le soudage plasma à polarité variable ?
Le PAW-VP est un procédé de soudage plasma dans lequel le courant alterne de manière contrôlée entre une phase à électrode négative, CCEN/DCEN, et une phase à électrode positive, CCEP/DCEP. La durée et l’intensité de chaque phase sont réglables.
Pourquoi utiliser une polarité variable pour souder l’aluminium ?
La polarité variable permet de combiner la pénétration obtenue en CCEN avec le nettoyage cathodique obtenu en CCEP. Cette seconde phase contribue à éliminer la couche d’oxyde d’aluminium présente à la surface.
Quel est le rôle de la polarité CCEN/DCEN ?
Le TIG produit un arc relativement évasé. Dans une torche plasma, une tuyère en cuivre munie d’un orifice constricteur concentre l’arc. Le jet plasma est ainsi plus rigide, plus directionnel et généralement moins sensible aux variations de distance entre la torche et la pièce.
Avec l’électrode négative, la plus grande partie de la chaleur utile est transmise à la pièce. Cette phase assure principalement la fusion et la pénétration.
Quel est le rôle de la polarité CCEP/DCEP ?
Avec l’électrode positive, l’action cathodique nettoie la surface de l’aluminium et détruit la couche d’alumine. Une durée excessive de cette phase réduit toutefois le rendement thermique et augmente l’échauffement de l’électrode.
Le PAW-VP convient-il à la production en série ?
Oui. Le procédé est utilisé dans des applications automatisées à forte cadence. Sa stabilité, sa tolérance aux variations de hauteur et sa vitesse le rendent intéressant pour les assemblages longitudinaux et les flans raboutés.
Articles complémentaires sur Soudage Industriel
- Soudage VPPAW : principe général, keyhole et applications critiques — page de référence générale du procédé.
- PTA vs PAW — différence entre plasma de rechargement et plasma de soudage.
- Soudage TIG des principaux métaux — section aluminium, AC et porosité.
- Soudage MIG des alliages d’aluminium — métallurgie, hydrogène et défauts.
À propos des auteurs
Chris Pilcher
Ingénieur mécanicien principal — Liburdi Pulsweld Corp.
John Micheli
Ingénieur métallurgiste — Liburdi Pulsweld Corp.